Koneautomaatio ja modernisointi
Xpress-Service Oy toteuttaa koneiden ja konelinjojen automatisointeja sekä erilaisten työstökoneiden muutostöitä ja modernisointeja.
Palvelumme kattaa mekaniikan ja hydrauliikan suunnittelun, sähkö- ja automaatiosuunnittelun, ohjauksen rakentamisen ja PLC-ohjelmoinnin aina koneen käyttöönottoon asti. Xpress-Serviceltä voit tilata myös kokonaisen tuotantosolun, jolloin toimitamme teille koneet ja laitteet, suunnittelun, asennuksen ja ohjelmoinnin avaimet käteen -periaatteella.
- koneiden ja laitteiden automatisoinnit, koneiden apulaitteiden valmistus ja asennus
- työstökoneiden, esim. hydraulisten puristimien modernisoinnit
- hydrauliikkasuunnittelu
- logiikkaohjelmointi
- koneiden ja laitteiden automaatiosuunnittelu, asennus ja käyttöönotto
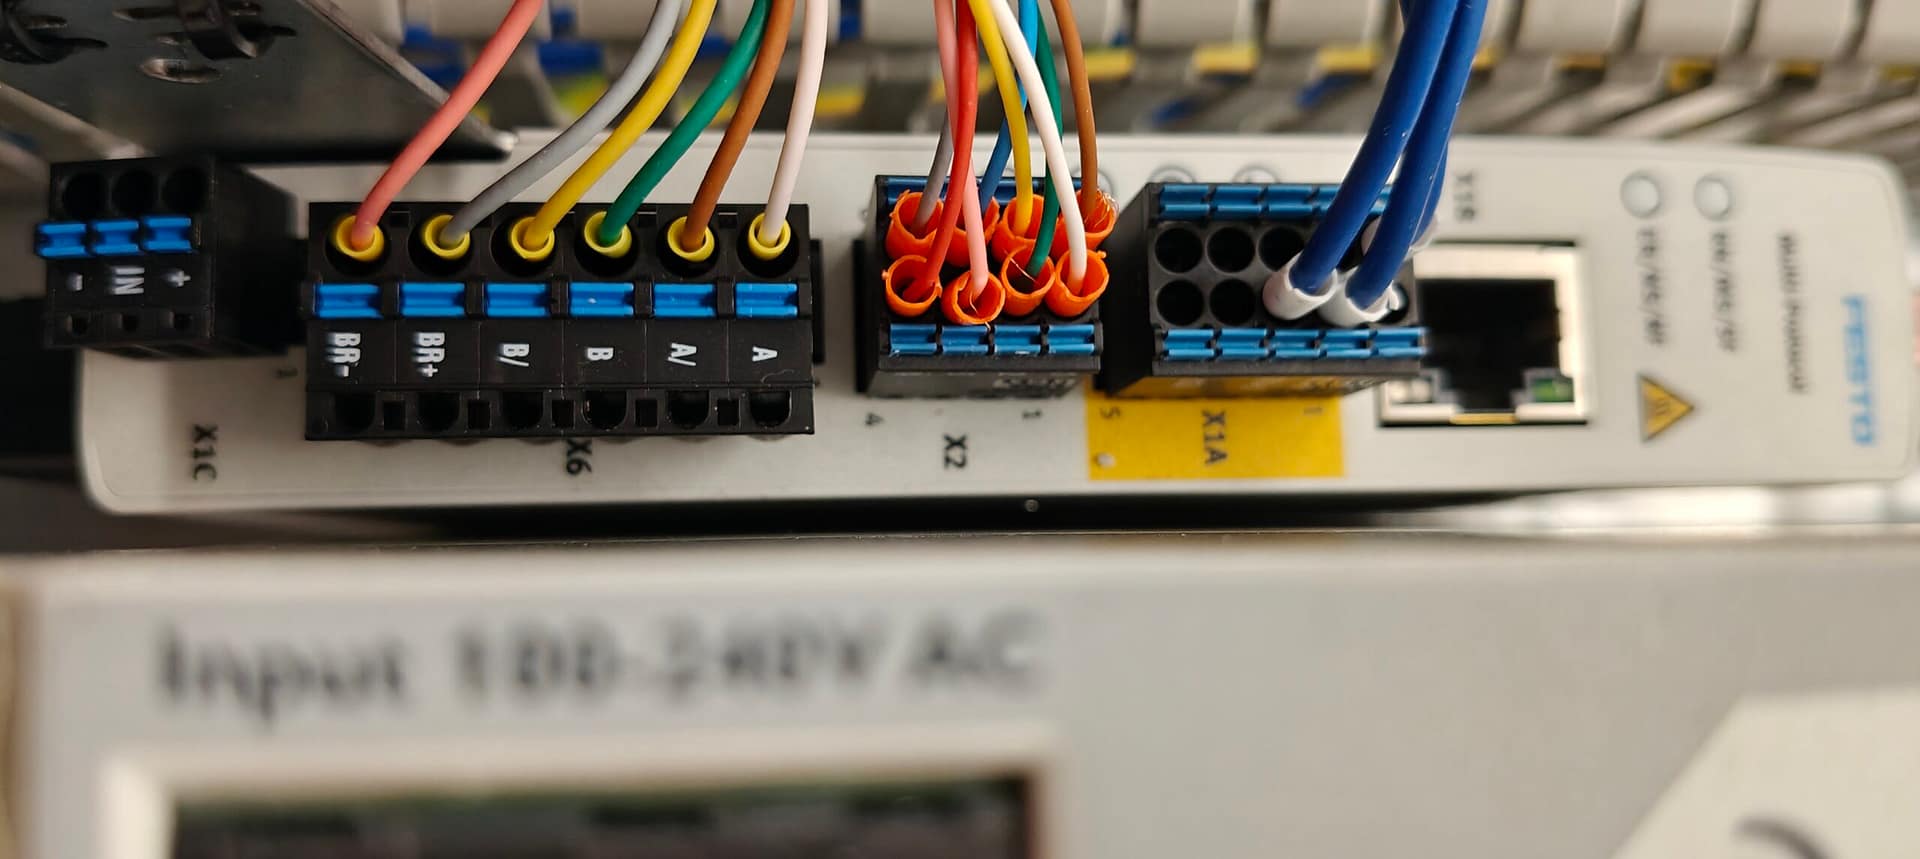
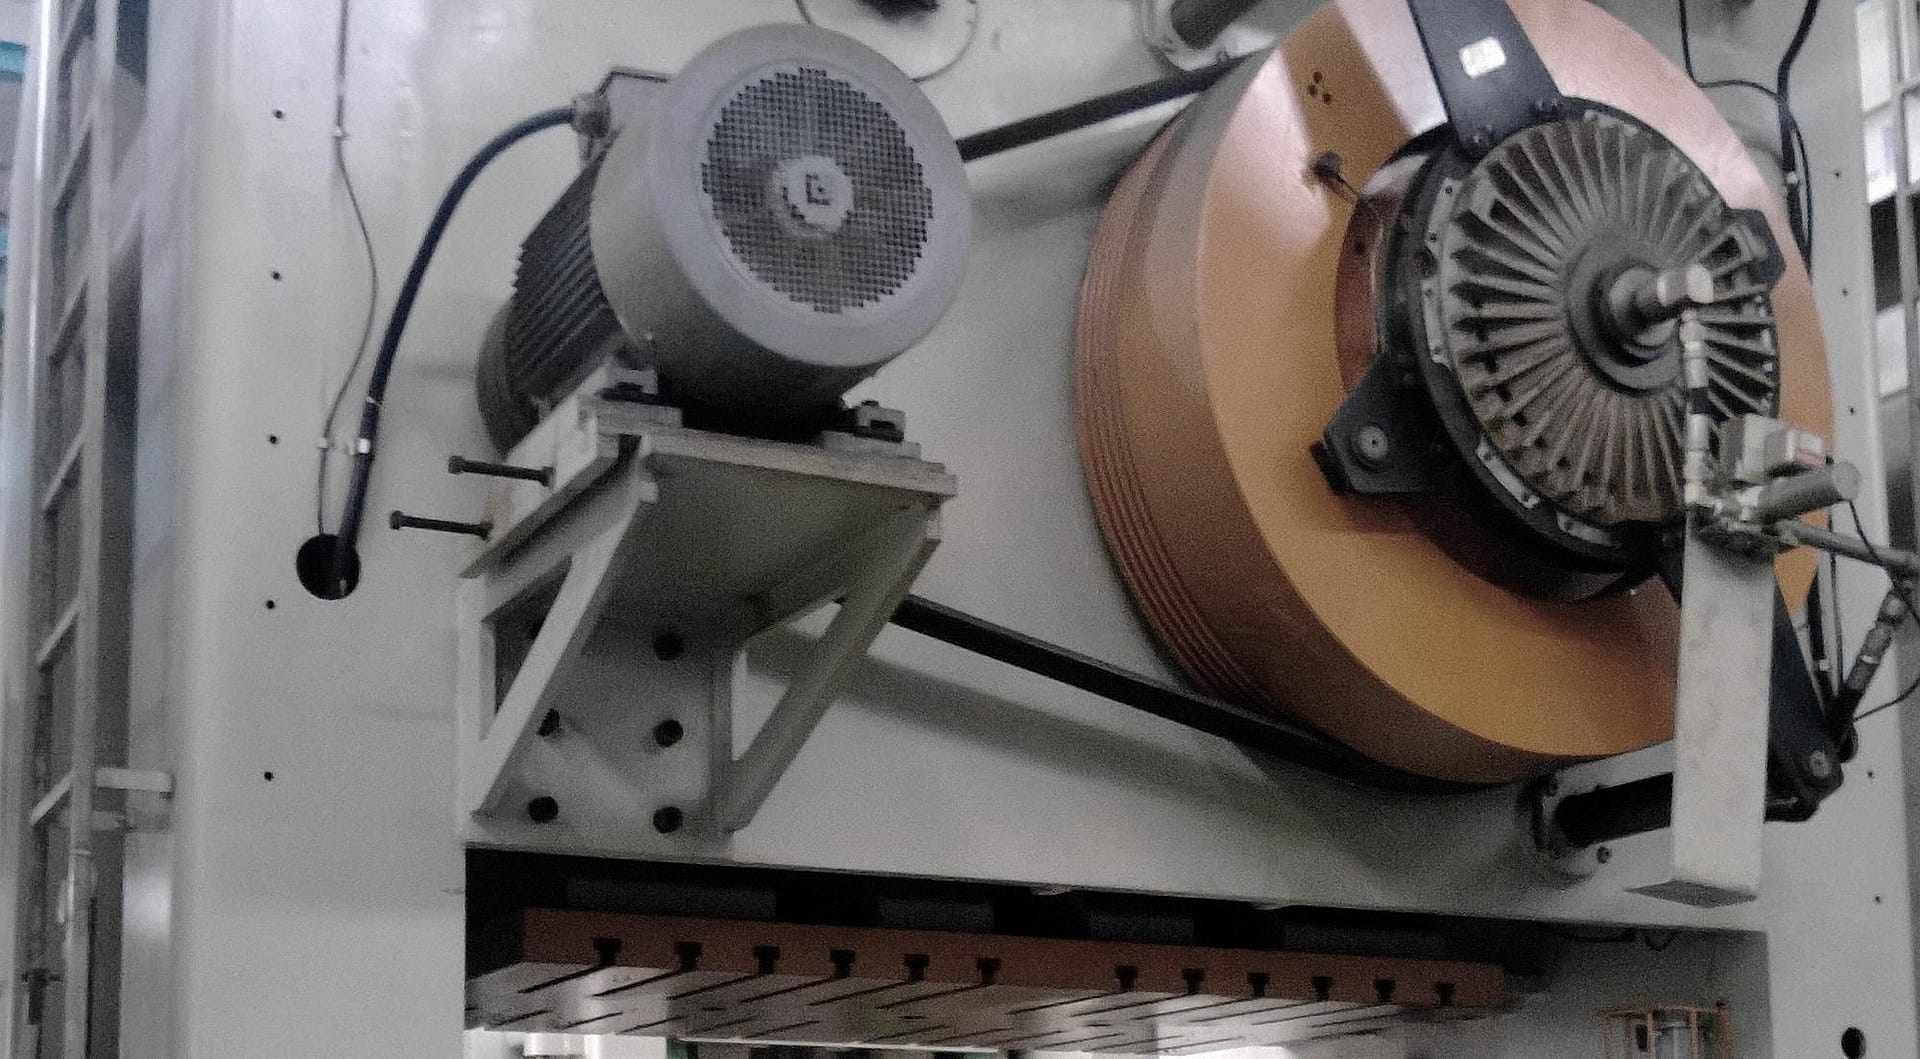
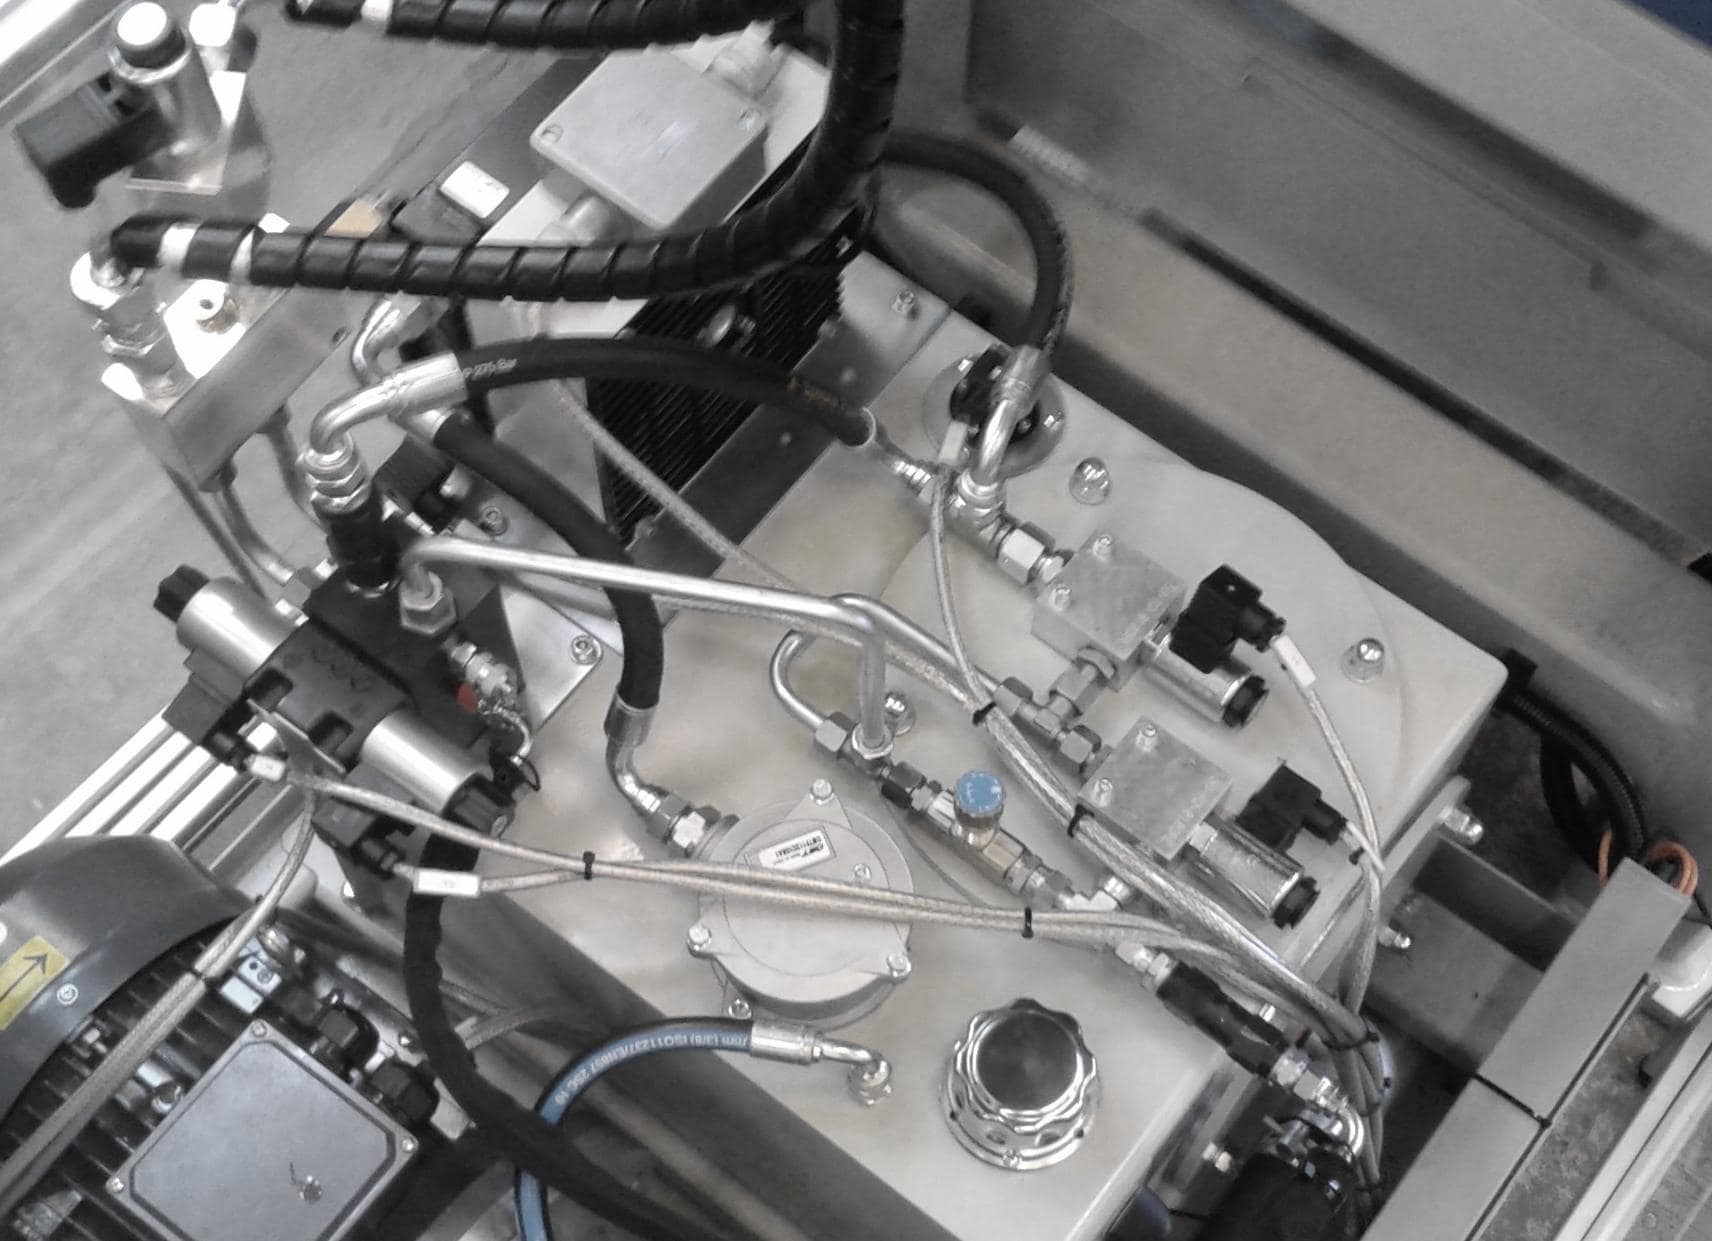
Vanhojen koneiden rungot ja suuri osa mekaniikasta saattaa olla hyvässä kunnossa vaikka koneen ohjaus jo pettää. Hydrauliikassa saattaa olla vuotoja, jotkut kovalle mekaaniselle rasitukselle joutuneet ovat kuluneet niin paljon ettei niitä kannata yms.
Uuden koneen hankinnan vaihtoehtona voi olla myös koneen uudistaminen eli modernisointi. Koneen ohjaus, hydrauliikka, ja pneumaattiset laitteet voidaan korvata uusilla ja säästää kuitenkin mekaaniset osat niiltä osin kuin se on mahdollista. Usein tämänlainen modernisointi on paljon kannattavampaa, kuin uuden koneen osto.
Modernisointi tehdään asiakkaan ehdoilla, ensin kartoittamalla uudistustarpeet, jonka jälkeen teemme tarjouksen kokonaisuudesta jossa pyritään huomioimaan kaikki uudistusta vaativat kohteet mahdollisimman tarkasti ja yksityiskohtaisesti. Sen jälkeen neuvotellaan kokonaisuudesta josta asiakas voi halutessaan jättää myös joitain kohteita pois (paitsi turvallisuuteen liittyviä).
Modernisoinnissa vanhan koneen käyttötarkoitus ja käyttötavat eivät muutu, mutta koneen turvallisuus on parannettava ajanmukaiseksi. Tarjoamme aina kokonaisuuden jossa kone on työn jälkeen sekä sähköisesti, mekaanisesti, pneumaattisesti että ohjelmallisesti uuden veroinen ja täyttää sille asetetut CE – vaatimukset.
Esimerkkinä vanhan koneen puutteista voidaan mainita pääsylinterin hydrauliikka joita ei ole varmennettu toisella piirillä, jolla estetään pääsylinterin putoaminen vikatilanteessa. Tähän tarvitaan myös hydraulinen muutos, jolloin koneeseen lisätään sitä tarkoitusta varten venttiilejä.
Modernisointi esimerkiksi vanhalle hydraulipuristimelle sisältää pääpiirteissään:
- uuden ohjauskeskuksen
- ohjauspaneelin ja/tai hallintalaitteet
- hydrauliikan ohjaus-venttiilit peruslevyineen
- mittalaitteet
- mekaanisen kunnostuksen (tarvittaessa)
- vuotojen korjaamisen (tarvittaessa tiivisteiden vaihdot sylintereille /uudet sylinterit)
- suojauksen
- sähkö- ja hydrauliikkasuunnitelmat
- PLC-ohjelmoinnin
- käyttöönoton ja -koulutuksen
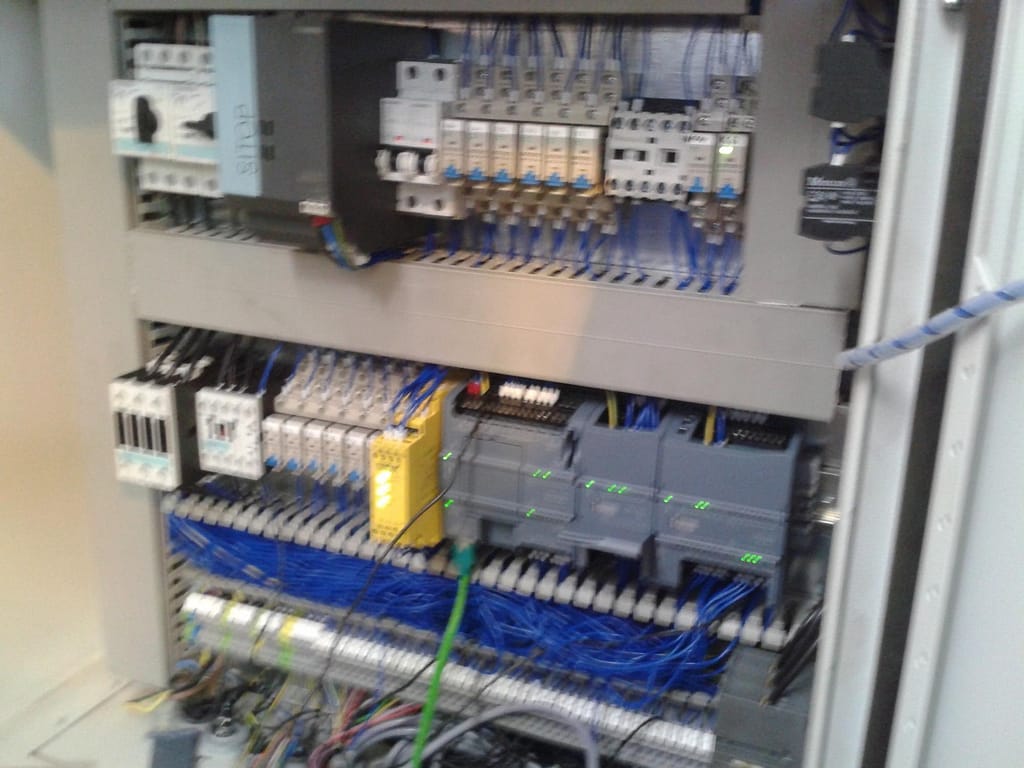
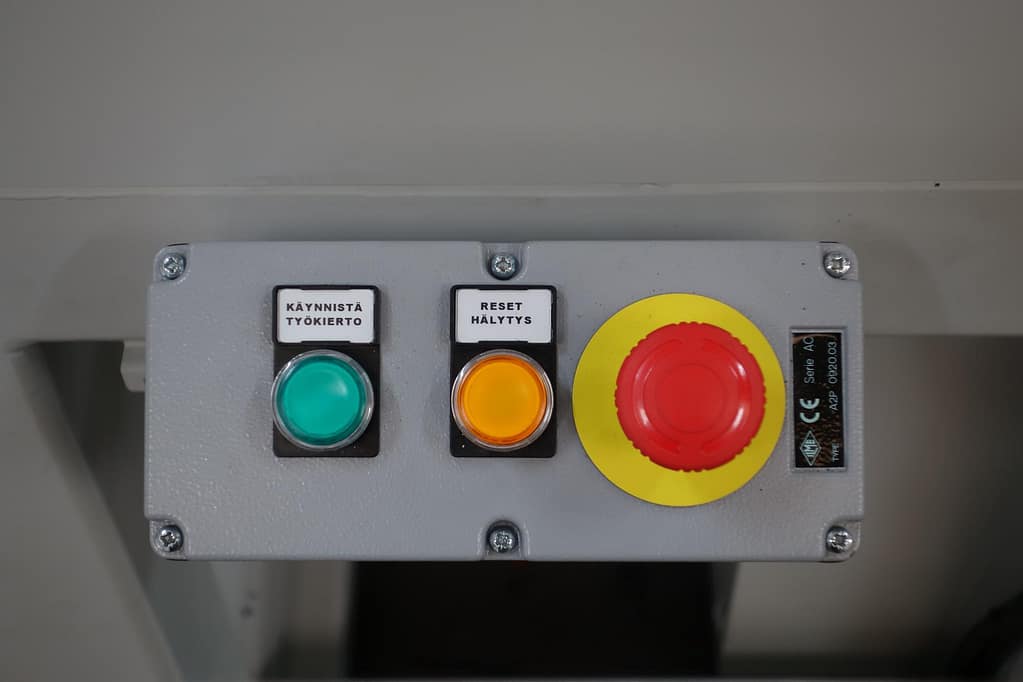
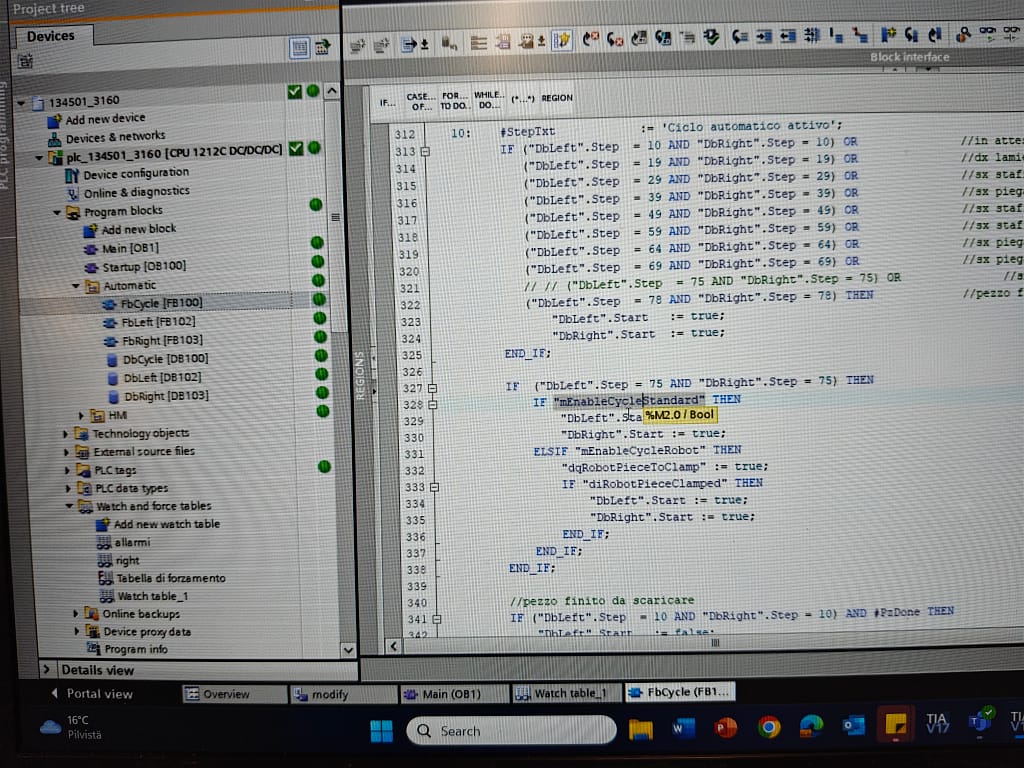
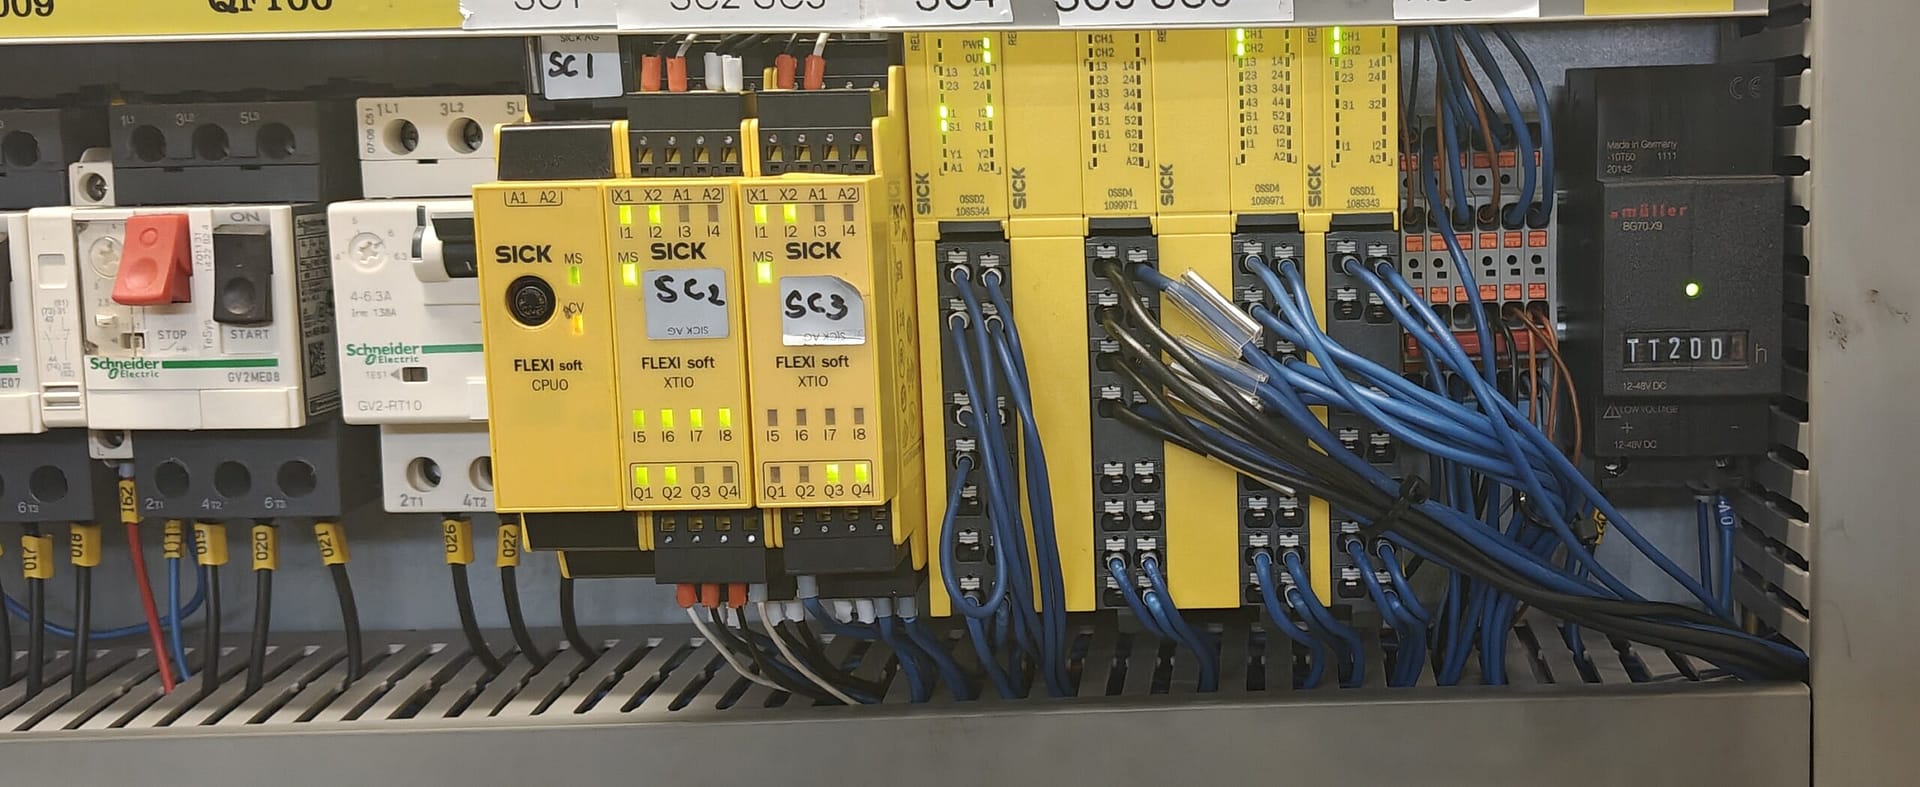
Xpress-Service Oy tekee PLC- eli logiikkaohjelmointia, jonka avulla koneet automatisoidaan. Käytämme normaalisti Siemens, Omron ja Pilz -logiikoita sekä SICKin ja Pilzin turvaohjaimia.
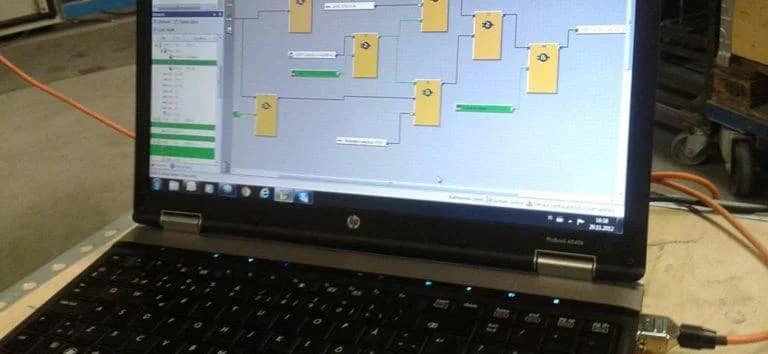
Mikäli tarvitset kokonaisen logiikan asentamisen, saat meiltä sekä PLC-ohjelmoinnin että laitteistoasennuksen. Jos koneenne on valmiiksi sähköistetty ja anturoitu / kytketty, meiltä voi tilata myös pelkän ohjelmoinnin.
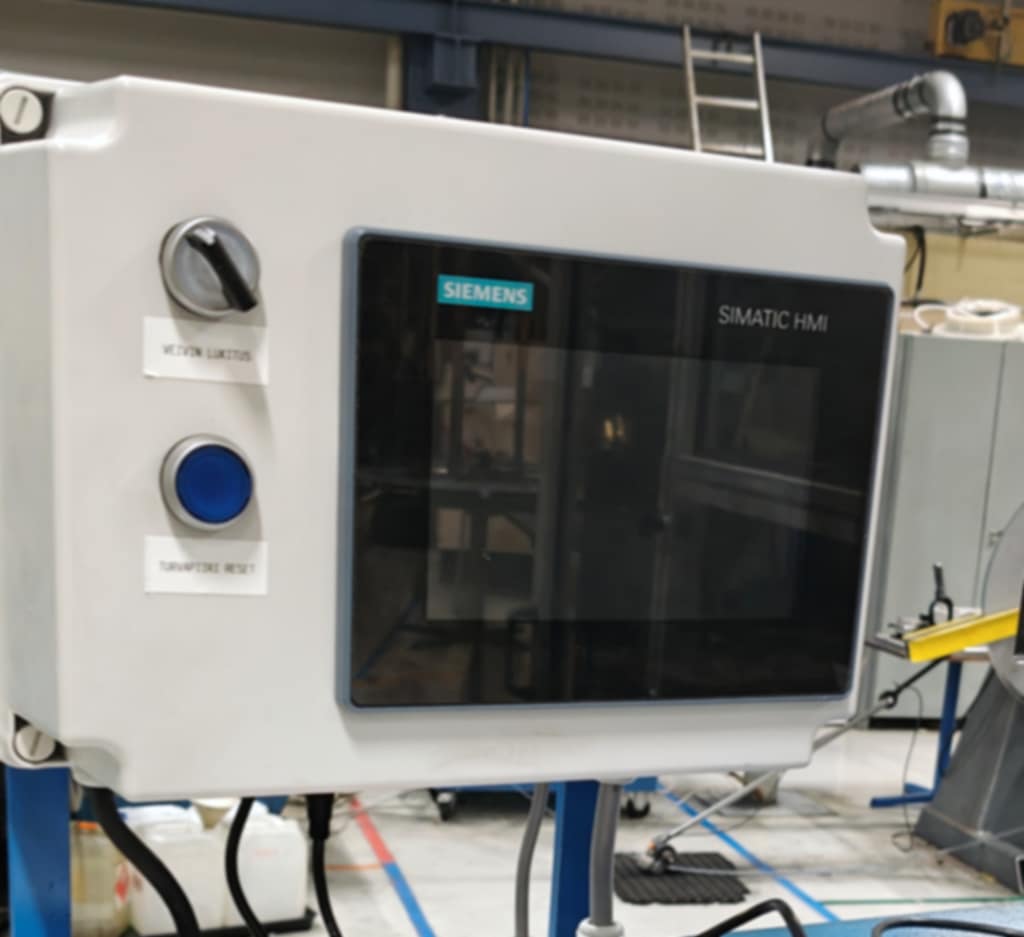
Xpress-Serviceltä saat myös vanhan logiikkaohjauksen päivityksen, jolloin korvaamme vanhan laitteen uudella sekä ohjelmoimme sen. Esimerkiksi päivitys Siemens S5:stä Siemens S7-1200:aan.
Jos sinulla on idea uudesta tuotteesta, muttet tiedä, mitä sen valmistamiseksi tarvitaan, ota yhteys Xpress-Serviceen! Riittää, kun tiedät, minkälaisen tuotteen haluat valmistaa. Meiltä saat loput.
Xpress-Service hankkii ja tuo maahan tarvittavat koneet sekä laitteet, suunnittelee ja tekee ohjelmoinnin, asentaa sekä ottaa käyttöön koko tuotantosolun puolestasi.
Oheisessa videossa esimerkkinä yhdessä Toolman Oy:n kanssa tehty polvinivelpuristin Helon tehtaalle tuotantosoluun.
Case päätyvetoautomaatio
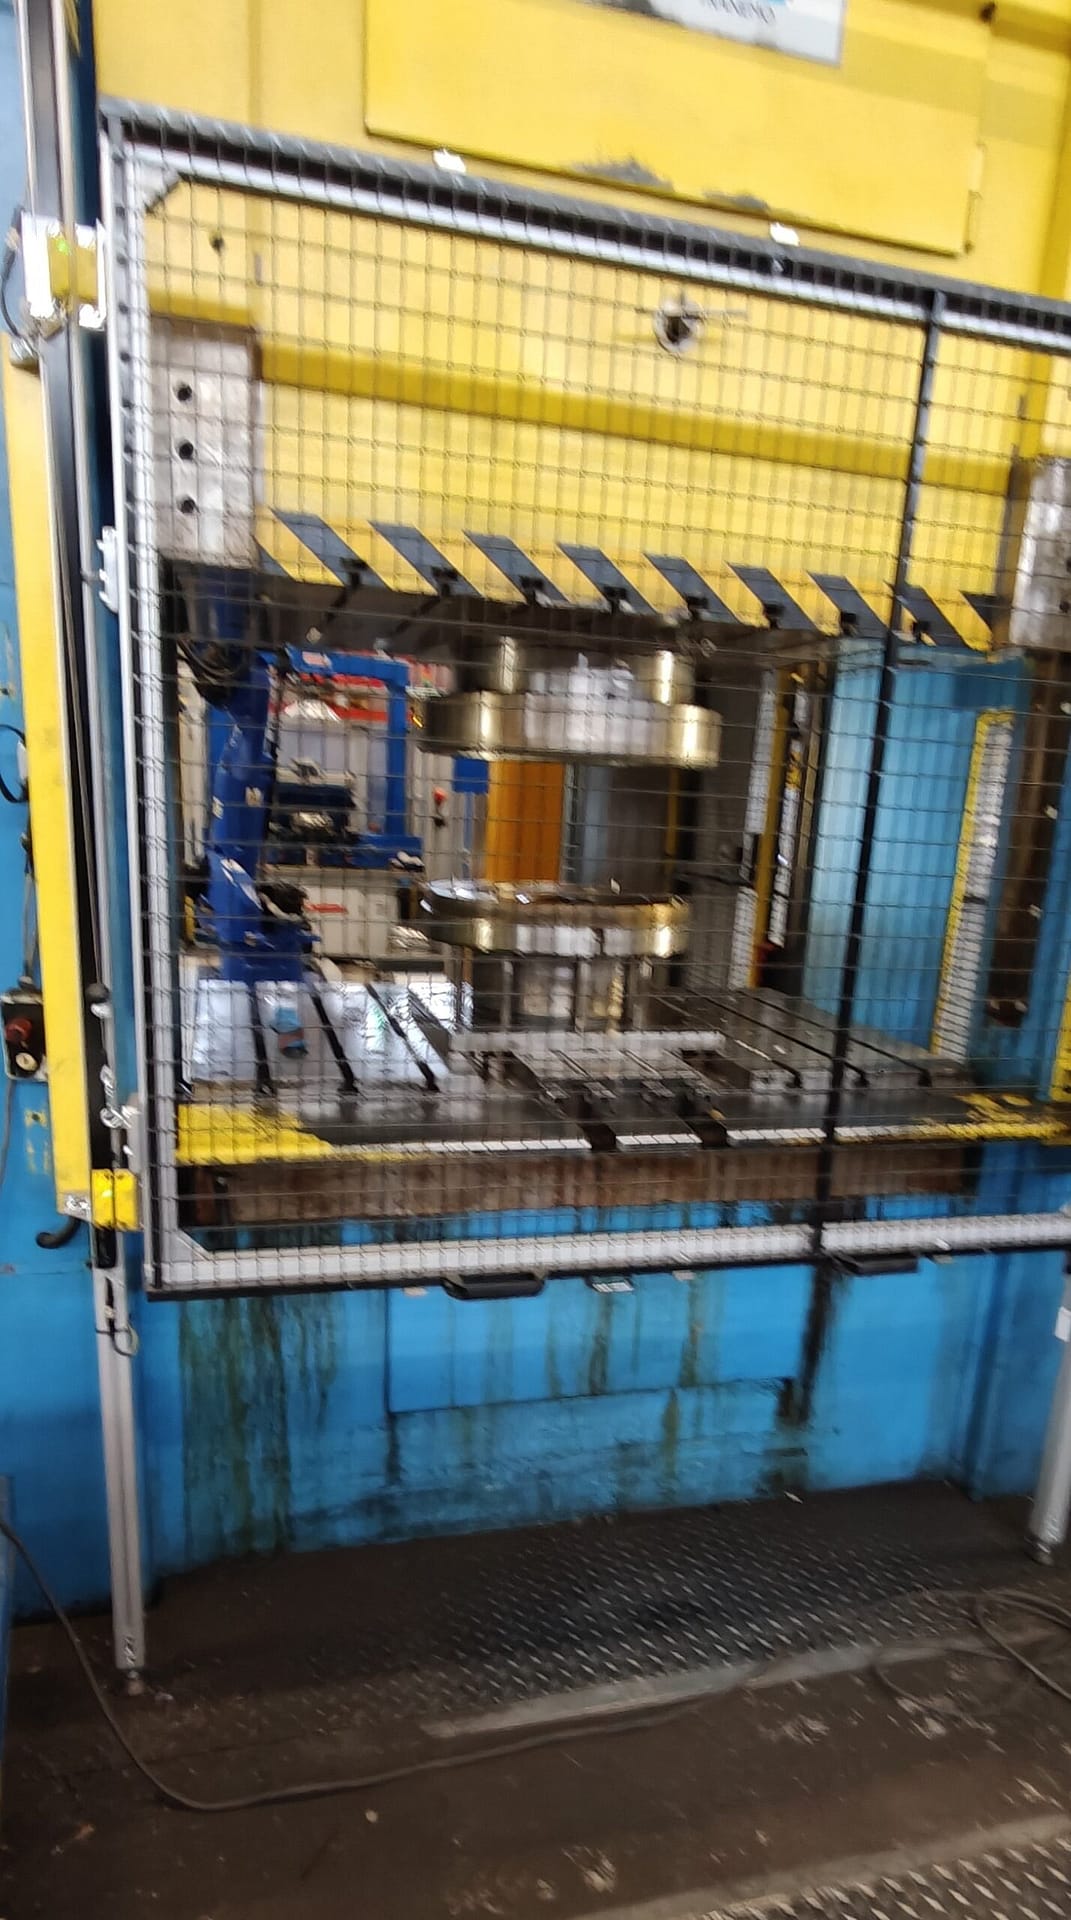
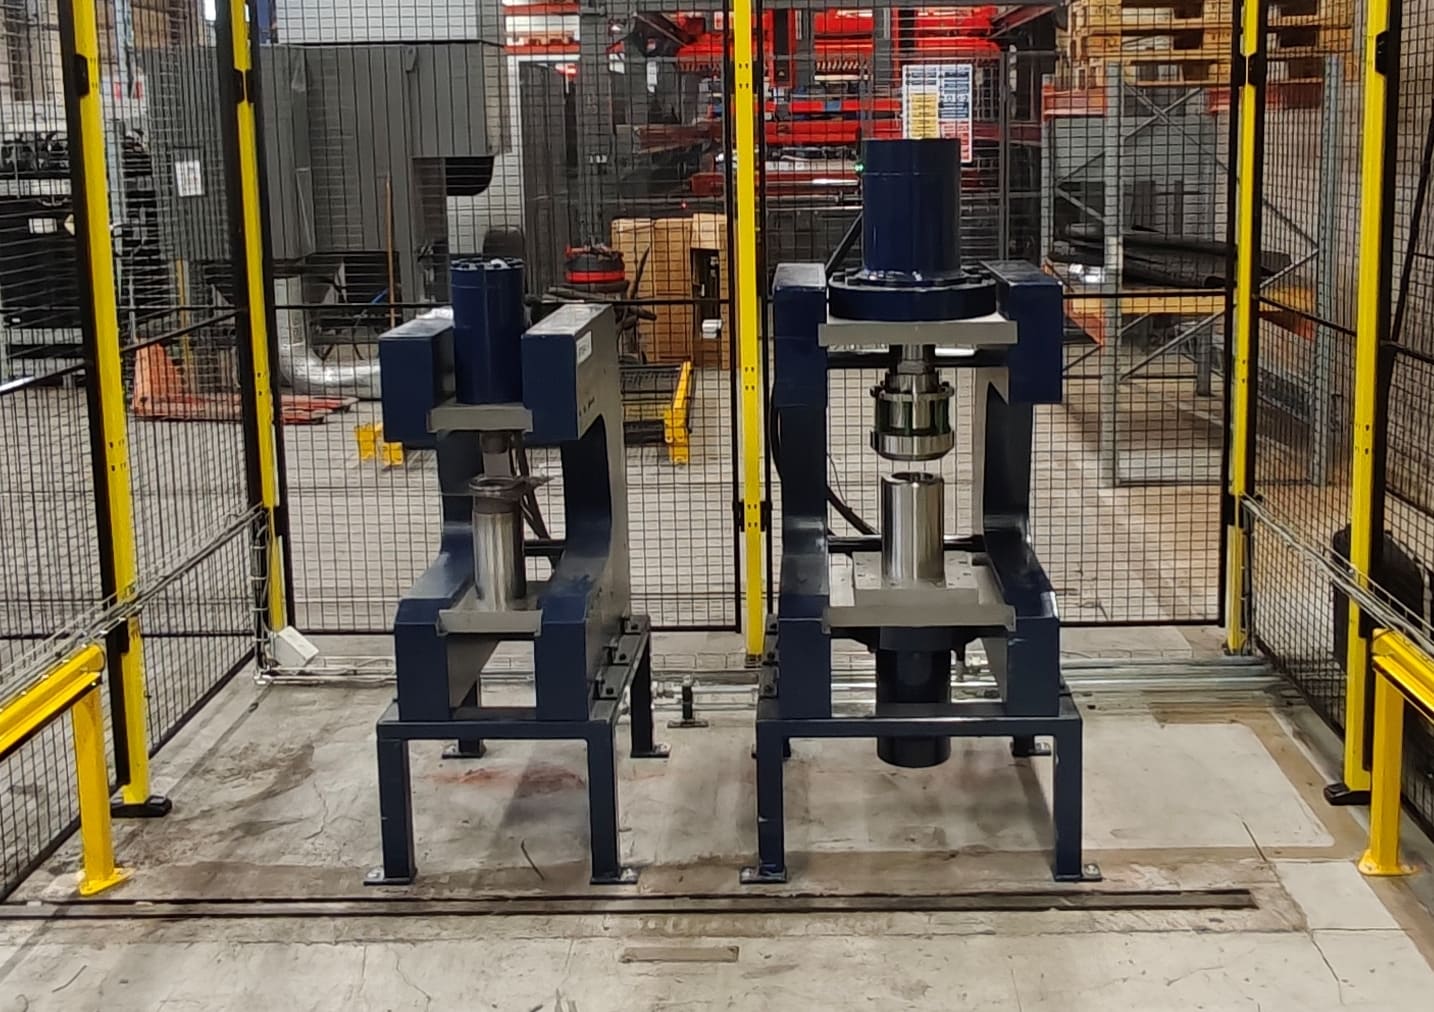
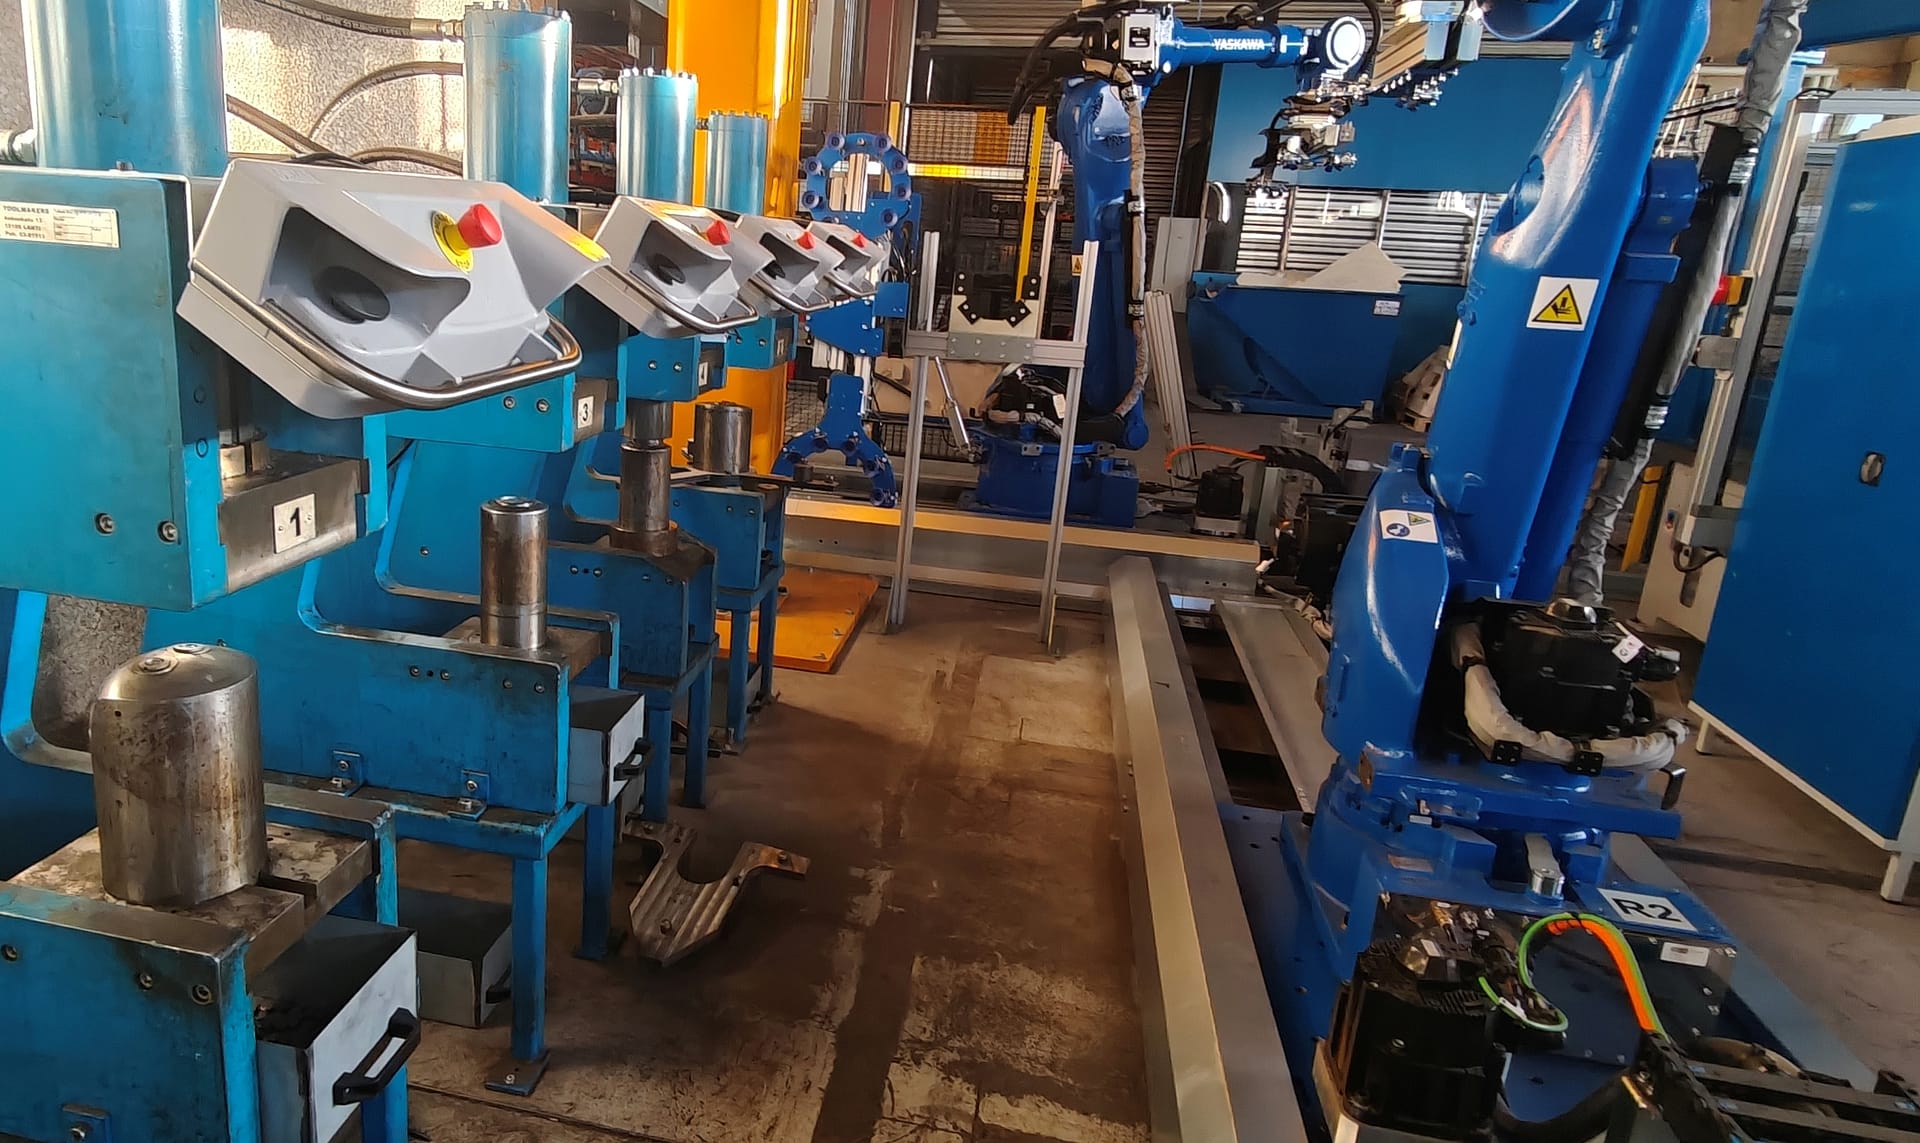
Päätyvetoautomaatio tehtiin yhteistyönä robottitoimittajan kanssa. Solu sisältää syvävetopuristimen, rajauskoneen sekä 6 erillisen puristimen kokonaisuuden joita palvelee 2 eri robottia.
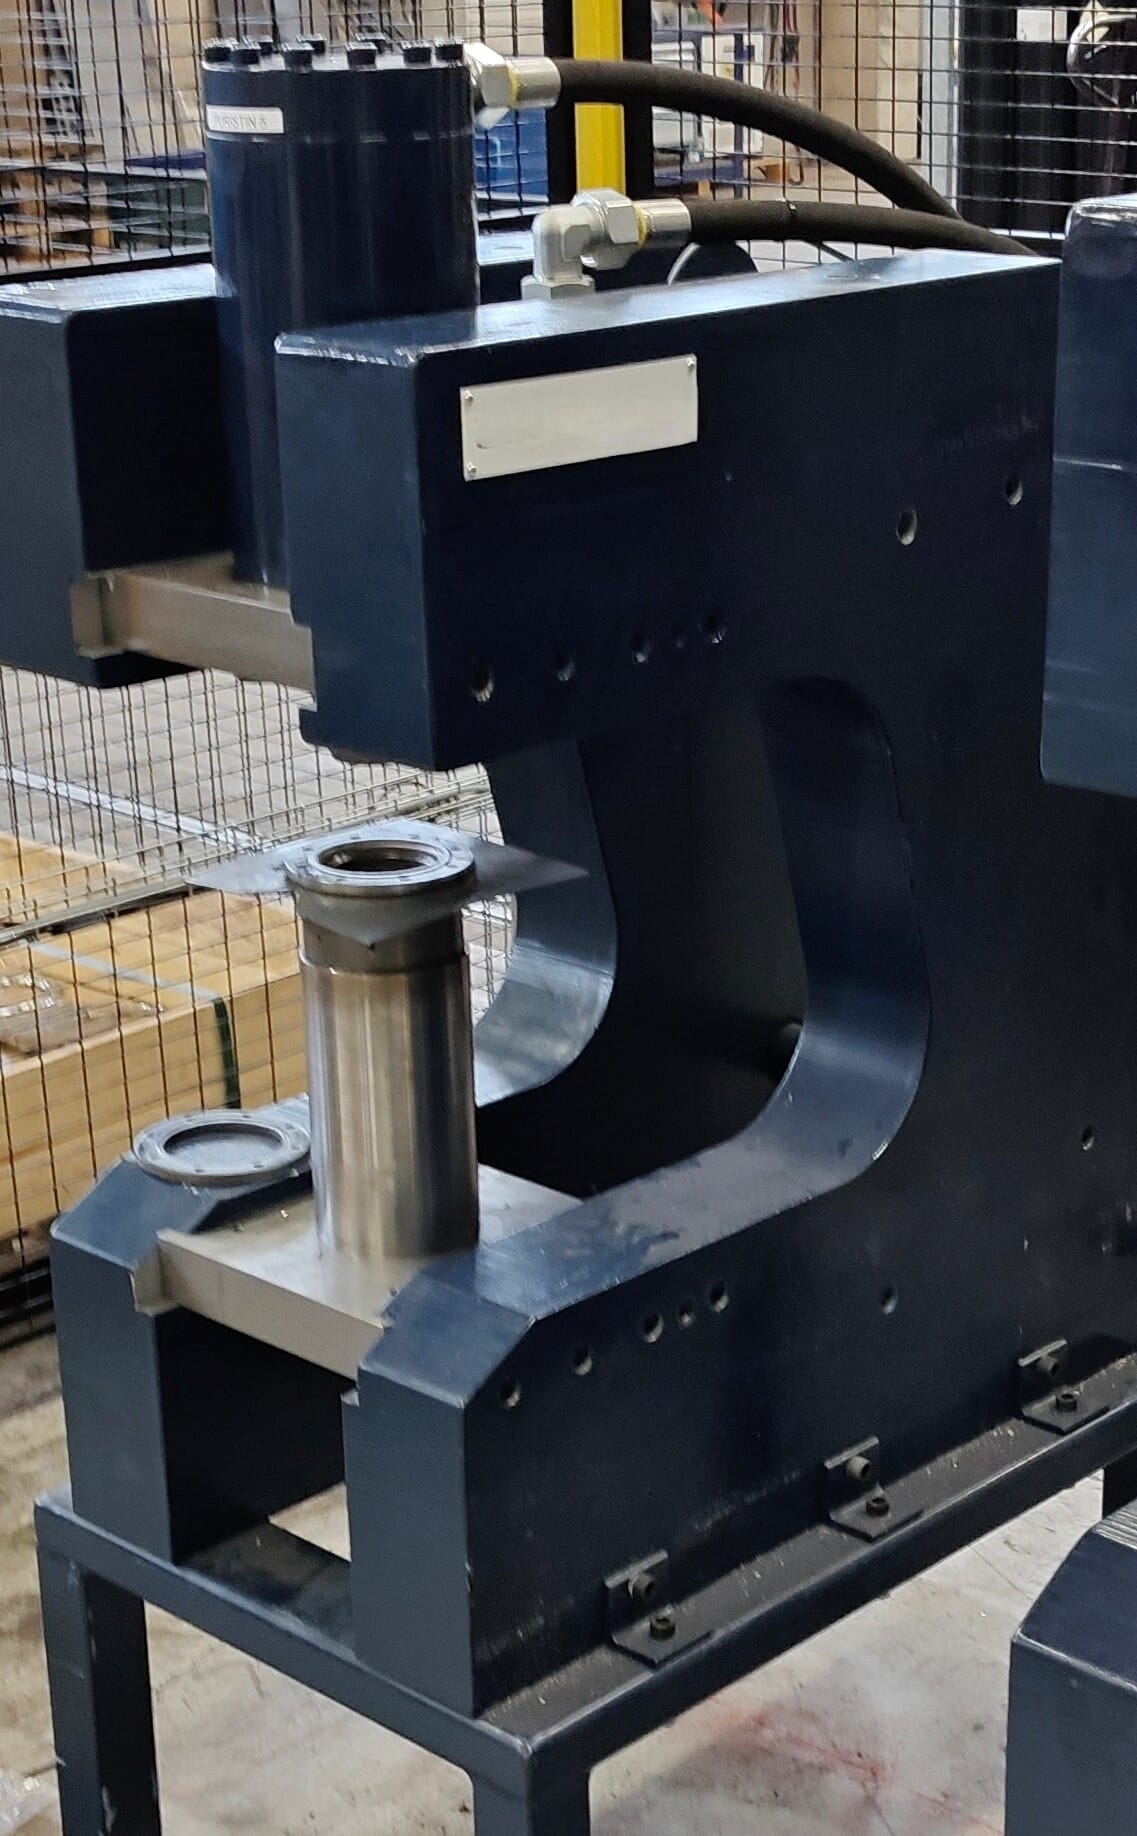
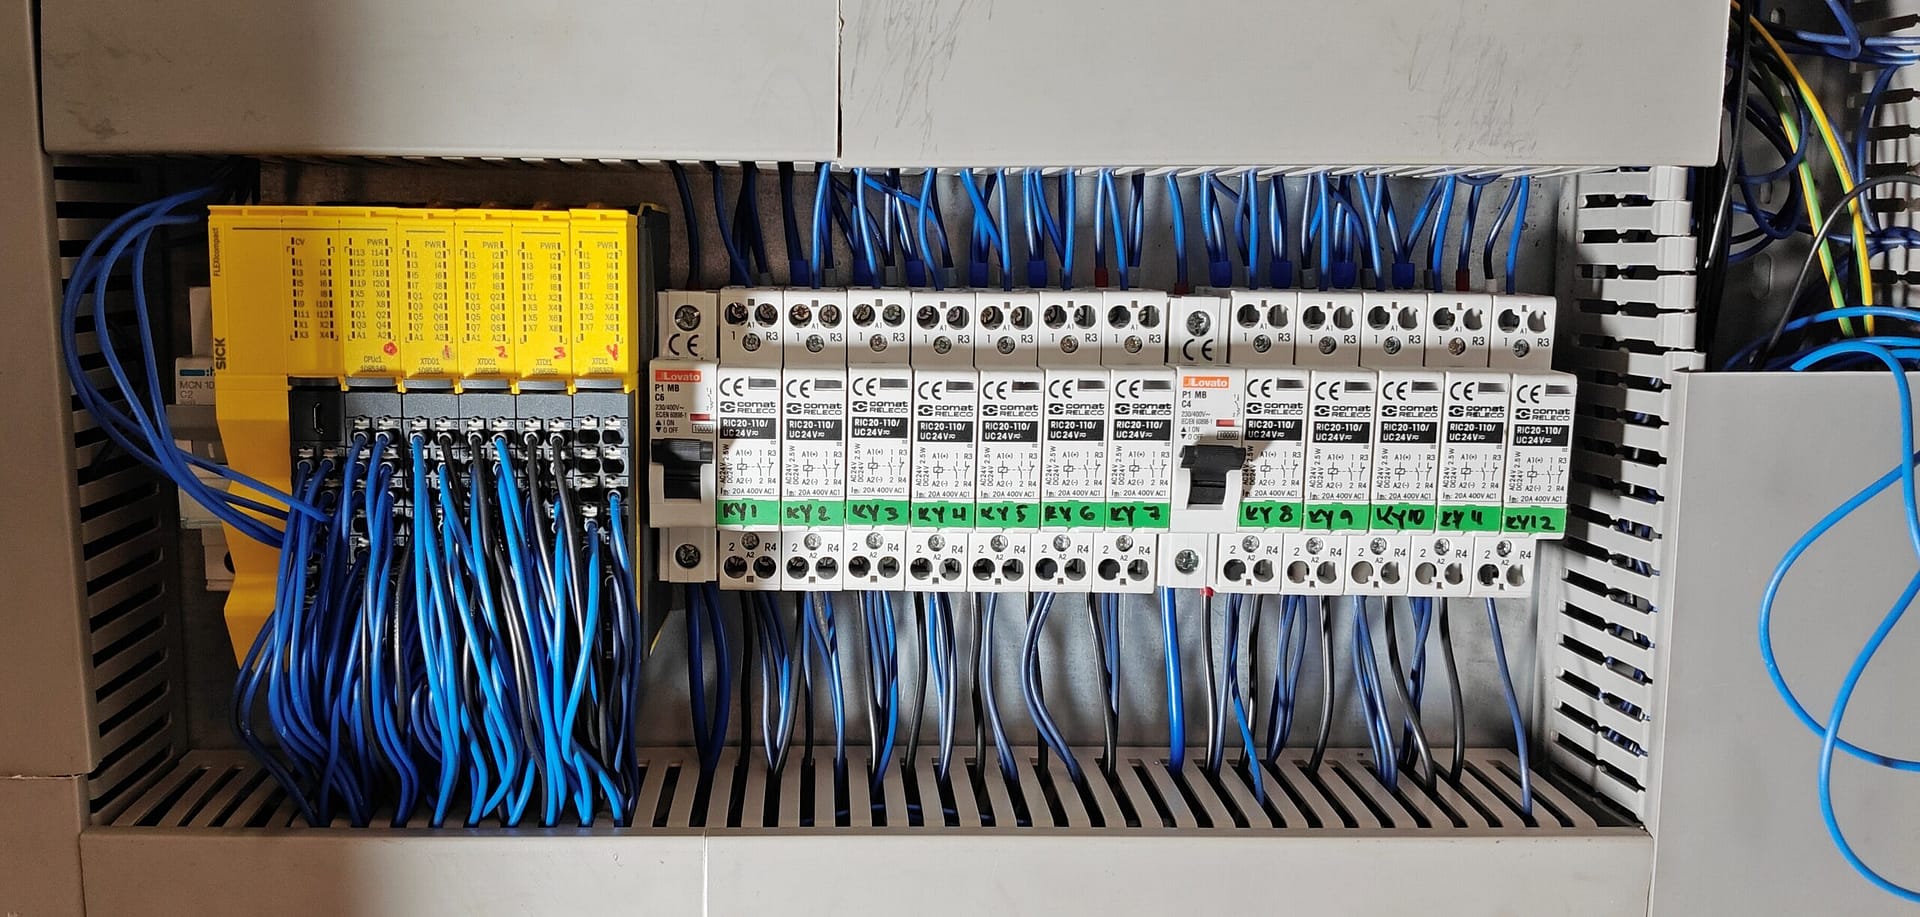
Xpress-Servicen suunnittelema ja toteuttama kuuden puristimen ohjaus, joista viisi on yksisylinterisiä ja yksi on kaksisylinterinen muovaava puristin.
Ohjauksen toiminnan valmistaminen Robottiohjaukselle, sekä käyttöönotto.
- Toteutimme lisäksi syvävetopuristimen ohjauksen muutokset ja kättelyt robotille, sekä turvapiirien ohjausten muutokset suojausten osalta.
- Kaikki koneet valmistettiin tai muutettiin robottikäyttöön sopivaksi, sekä toimimaan stand-alone koneina, mikäli robotti on poissa käytöstä.
Koneturvallisuuden asiantuntijuutta tarvitaan tilanteissa, jossa konetta voidaan käyttää edellä mainituilla tavoilla, joten käyttötavat tulee varmistaa ja riskit tulee arvioida huolellisesti.
Kuvat
Videot
Case Lävistys -taivutus -robottisolu
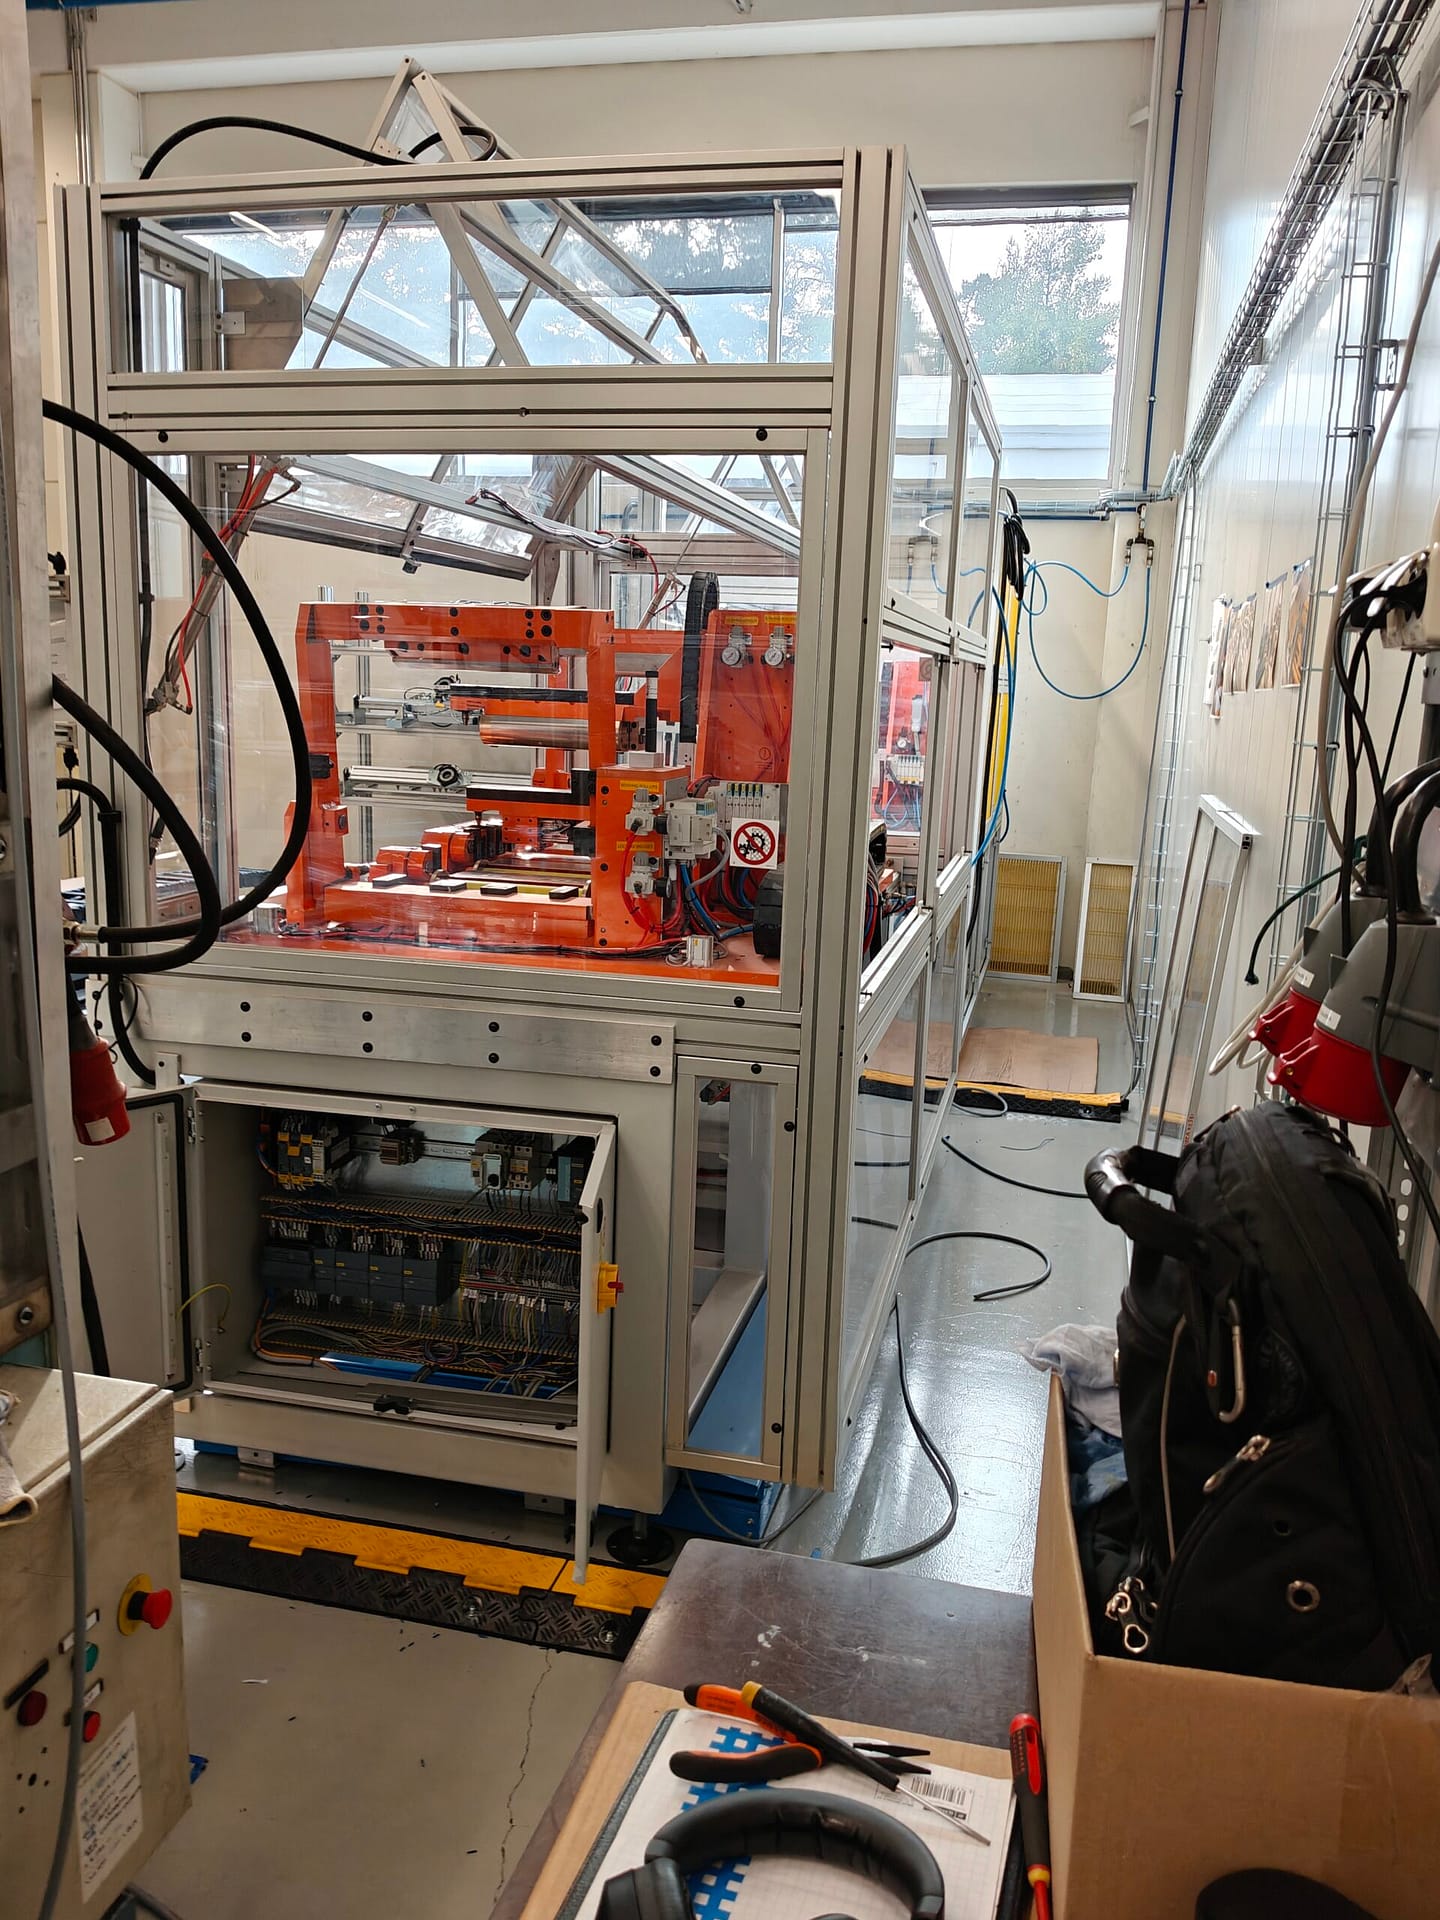
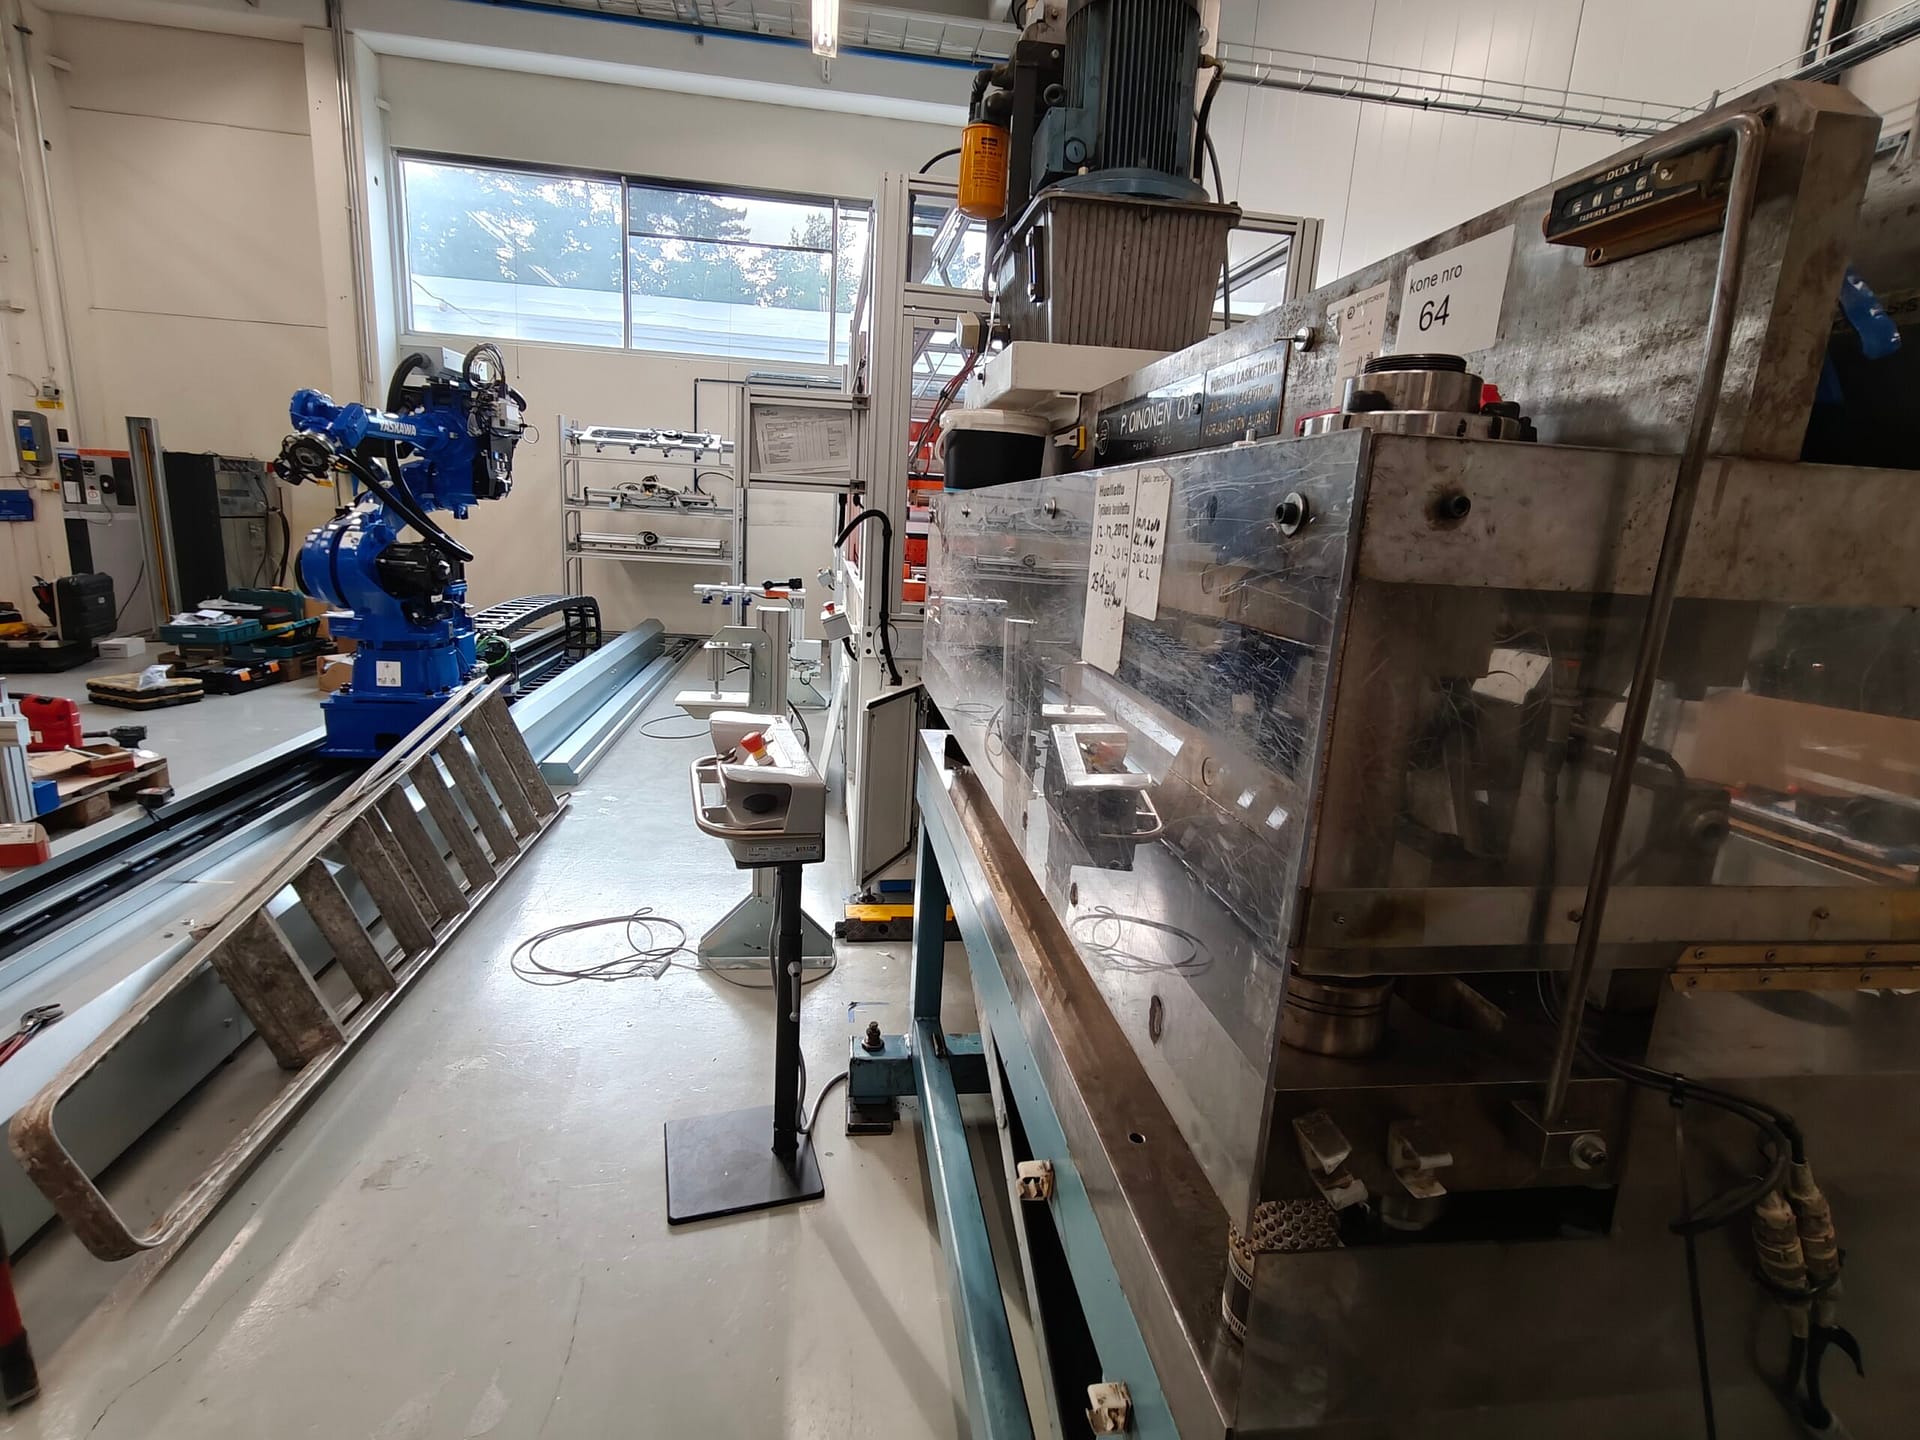
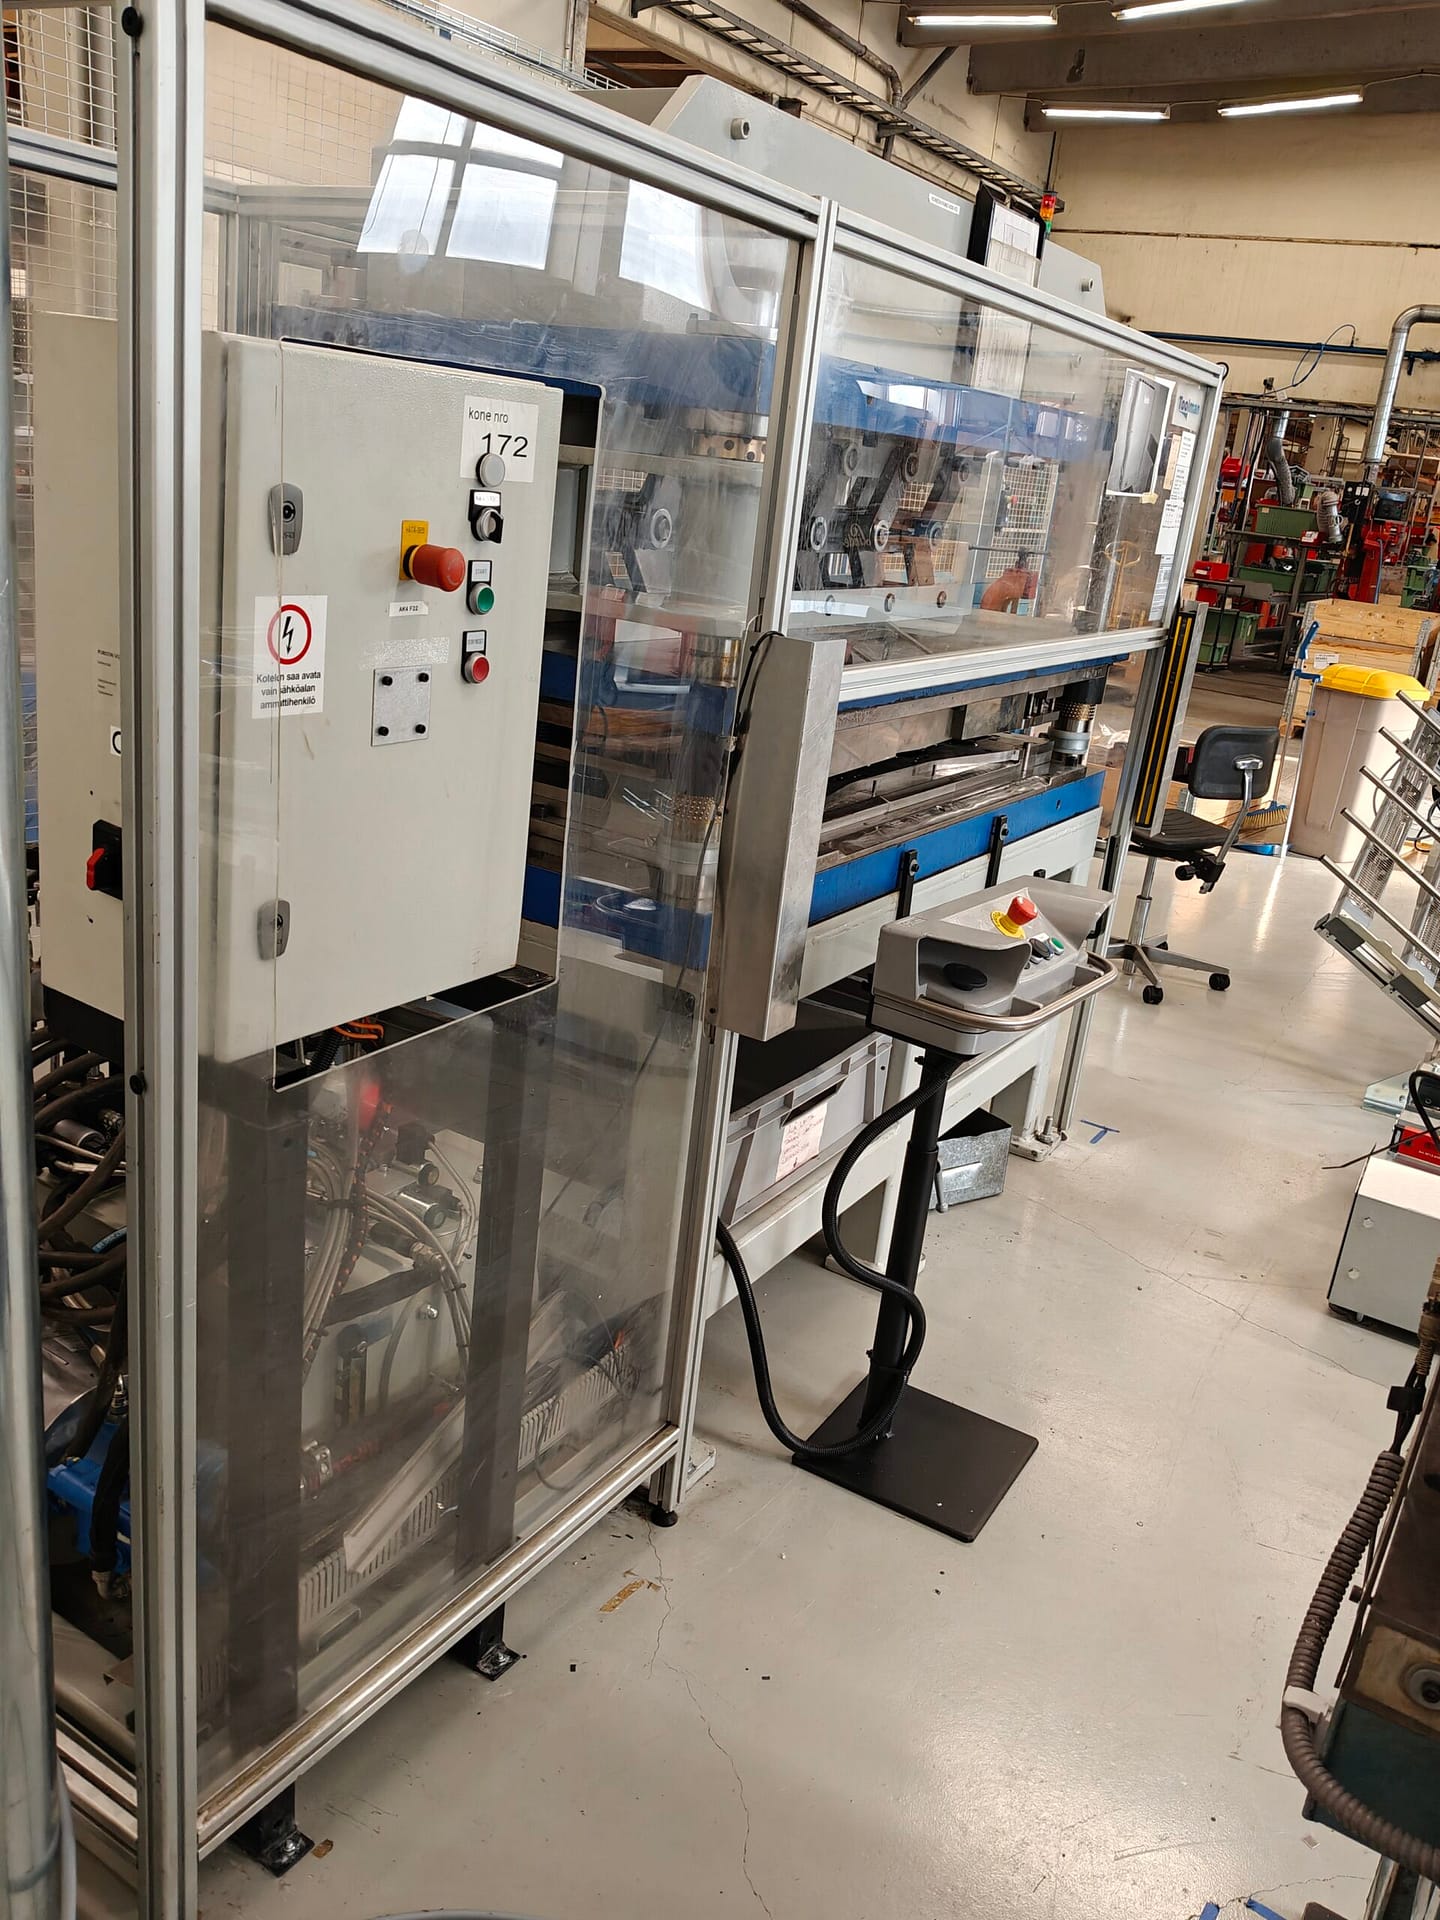
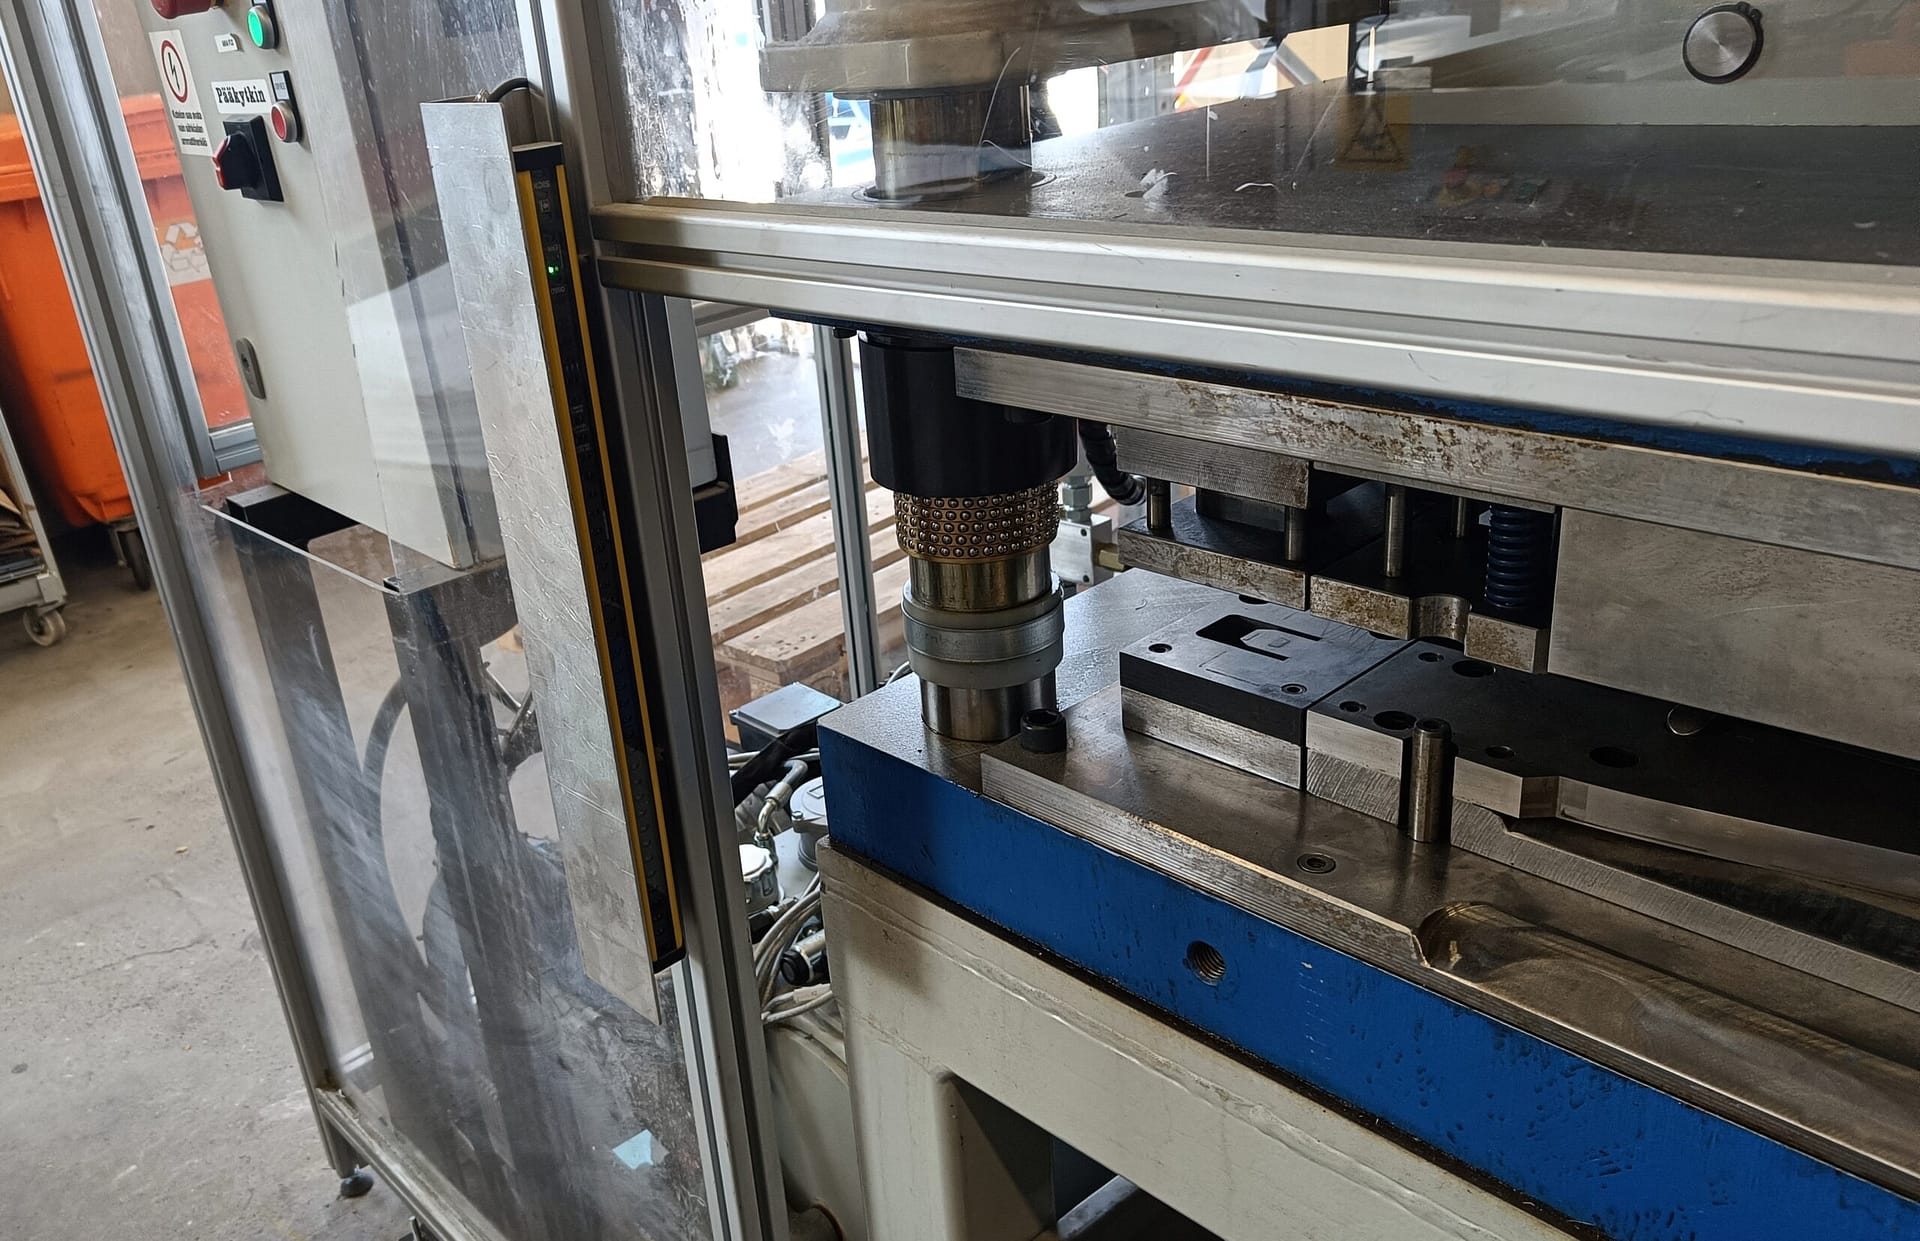
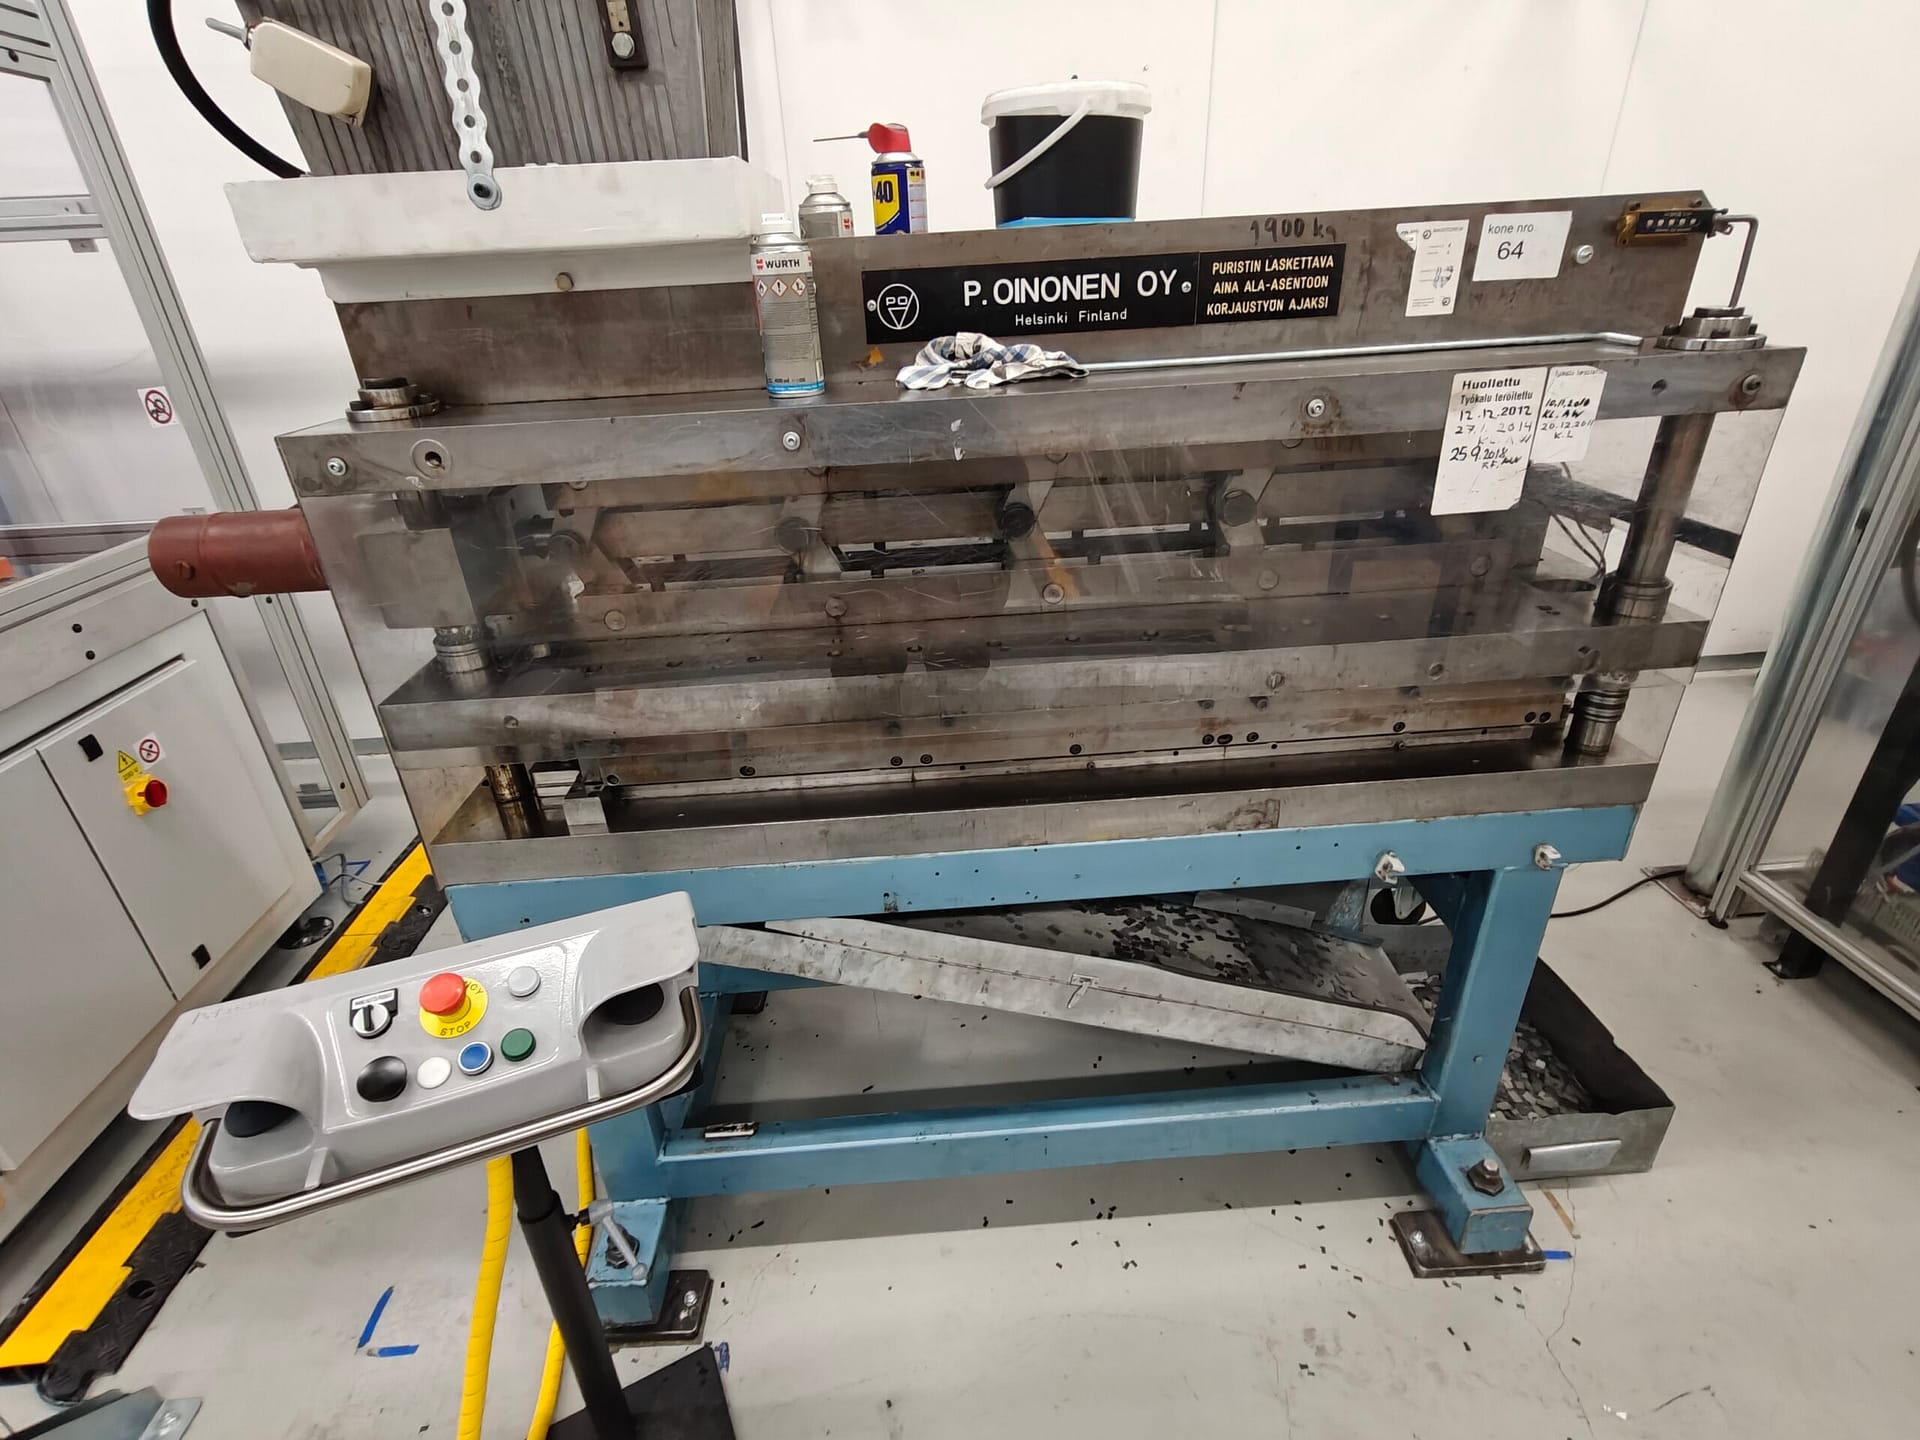
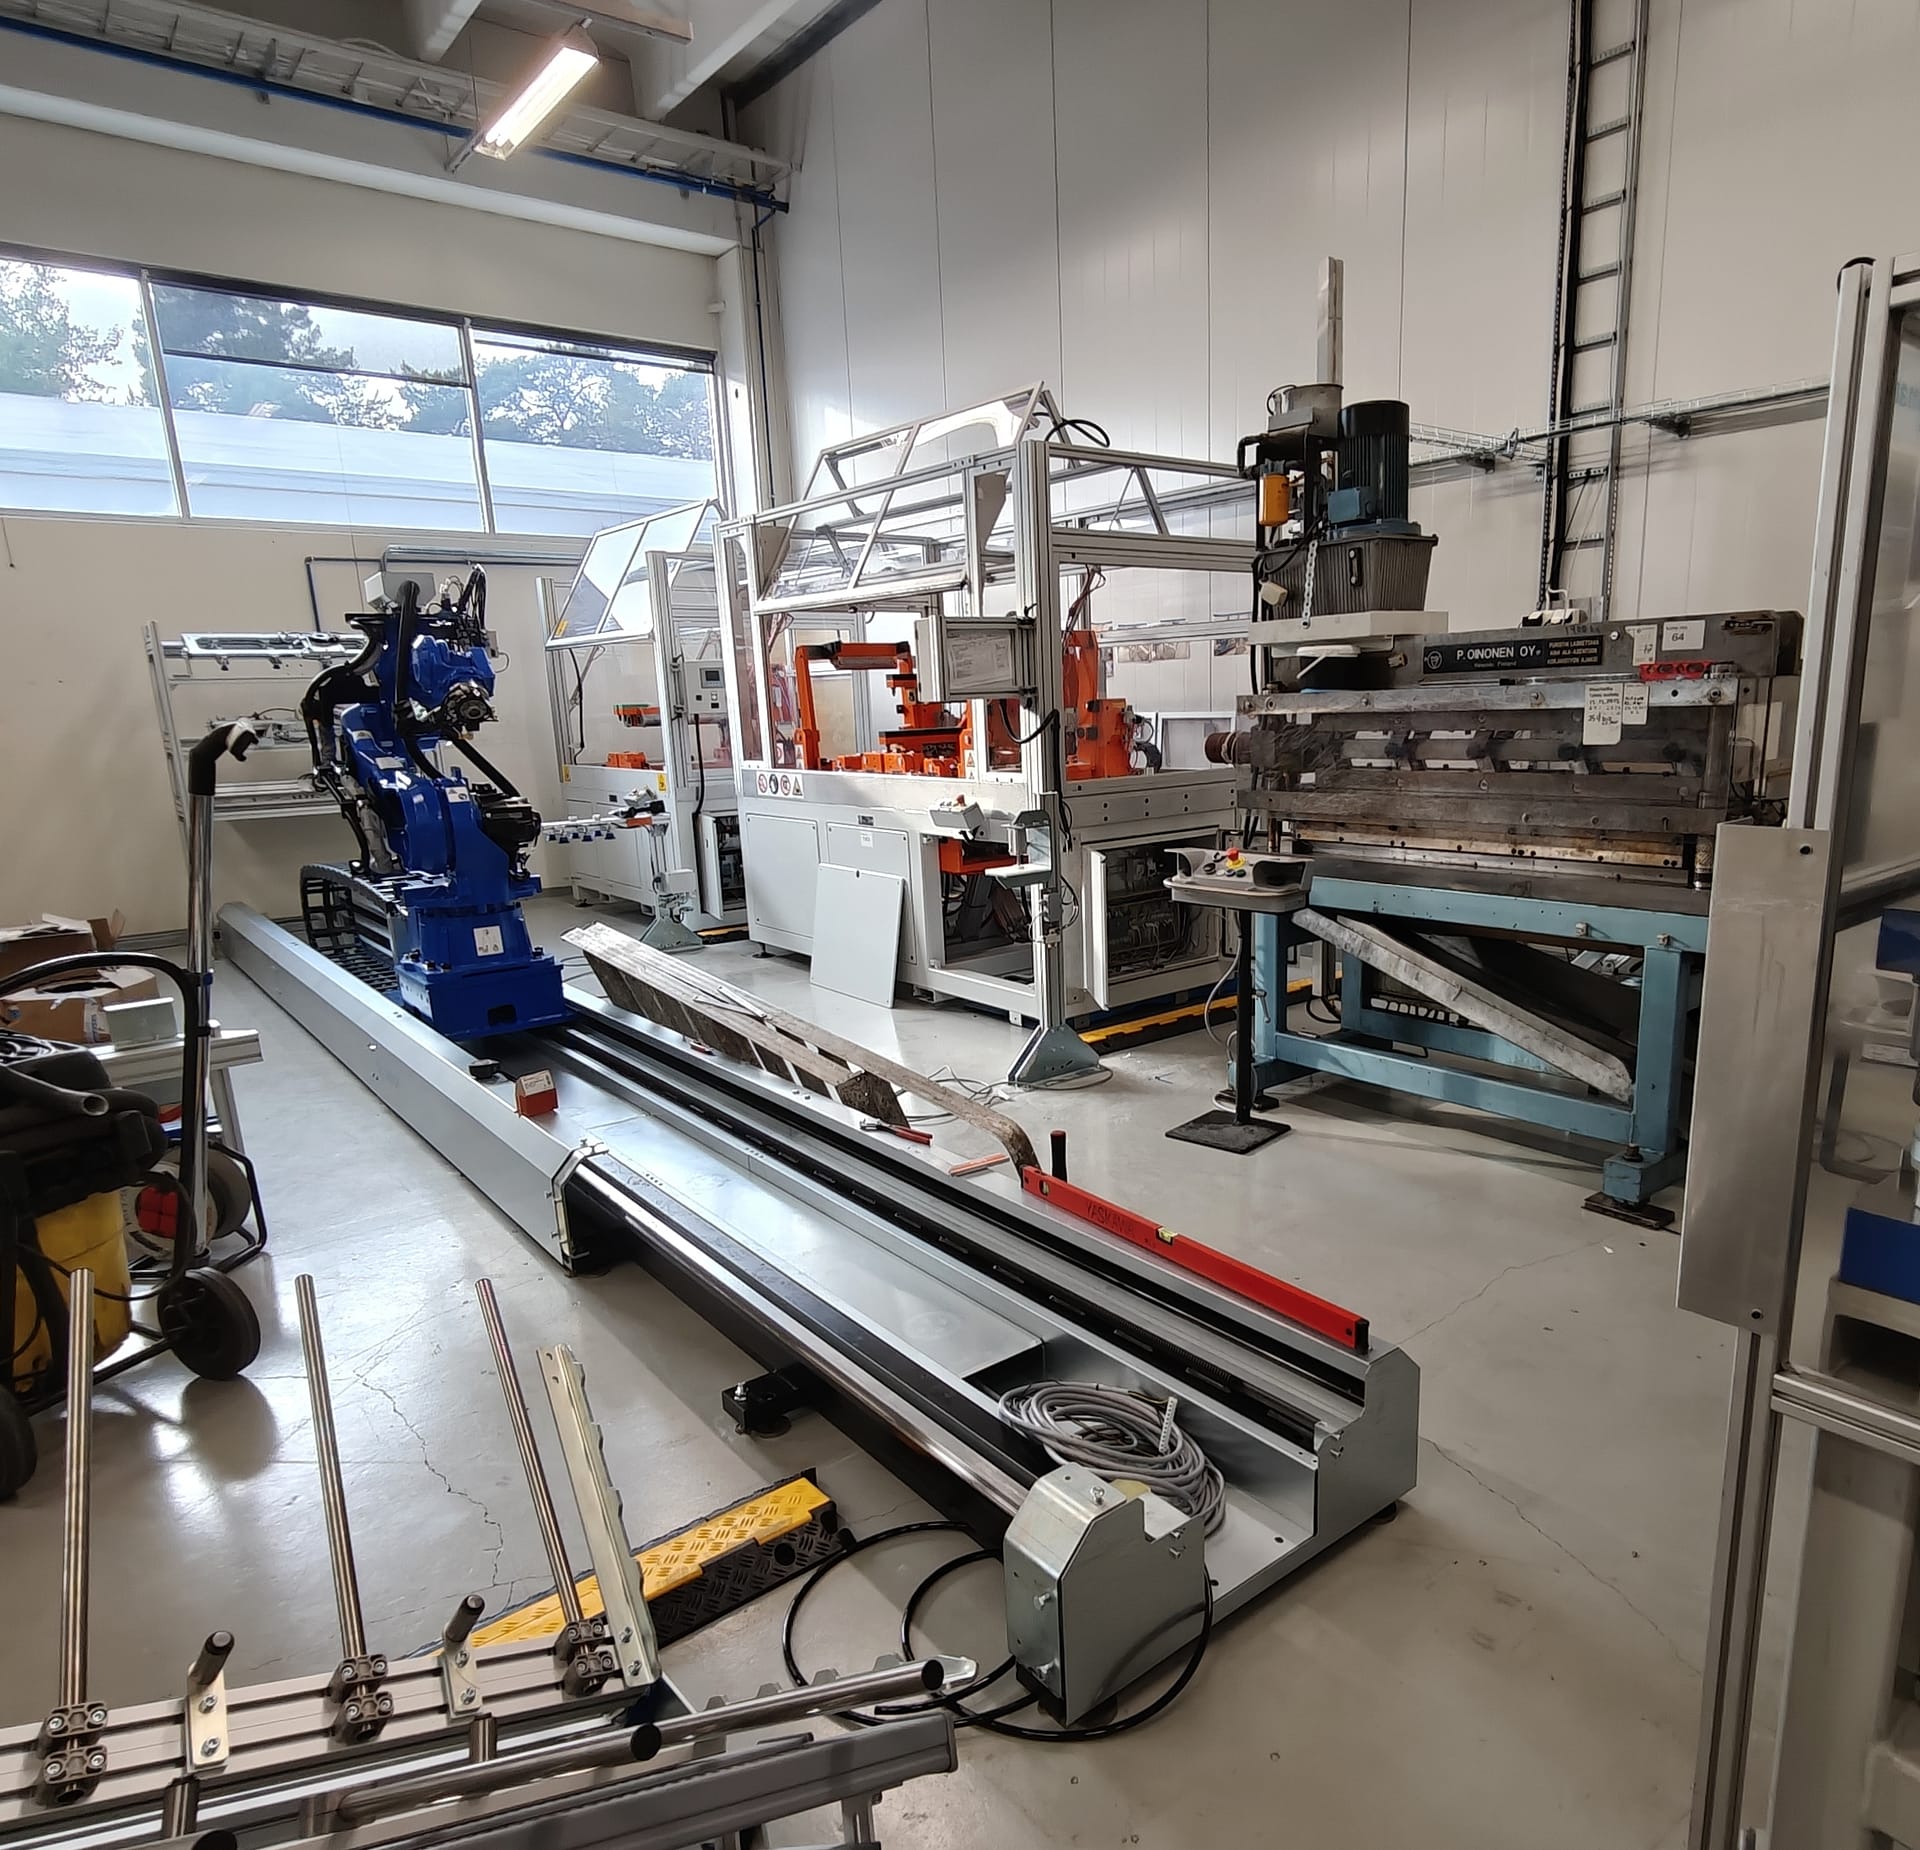
Toteutimme yhteistyönä robottitoimittajan kanssa lävistys-/taivutussolun, jossa on 2 kpl Xpress-Servicen toimittamaa SMA taivutusautomaattia, sekä aiemmin toimitettu polvinivelpuristin, jonka ohjauksen Xpress-Service on tehnyt.
- Lisäksi projektin aikana toteutimme yhden polvinivelkoneen ohjauksen uusimisen.
- Kaikki koneet muutettiin robottikäyttöön sopivaksi, sekä toimimaan stand-alone koneina mikäli robotti on poissa käytöstä.
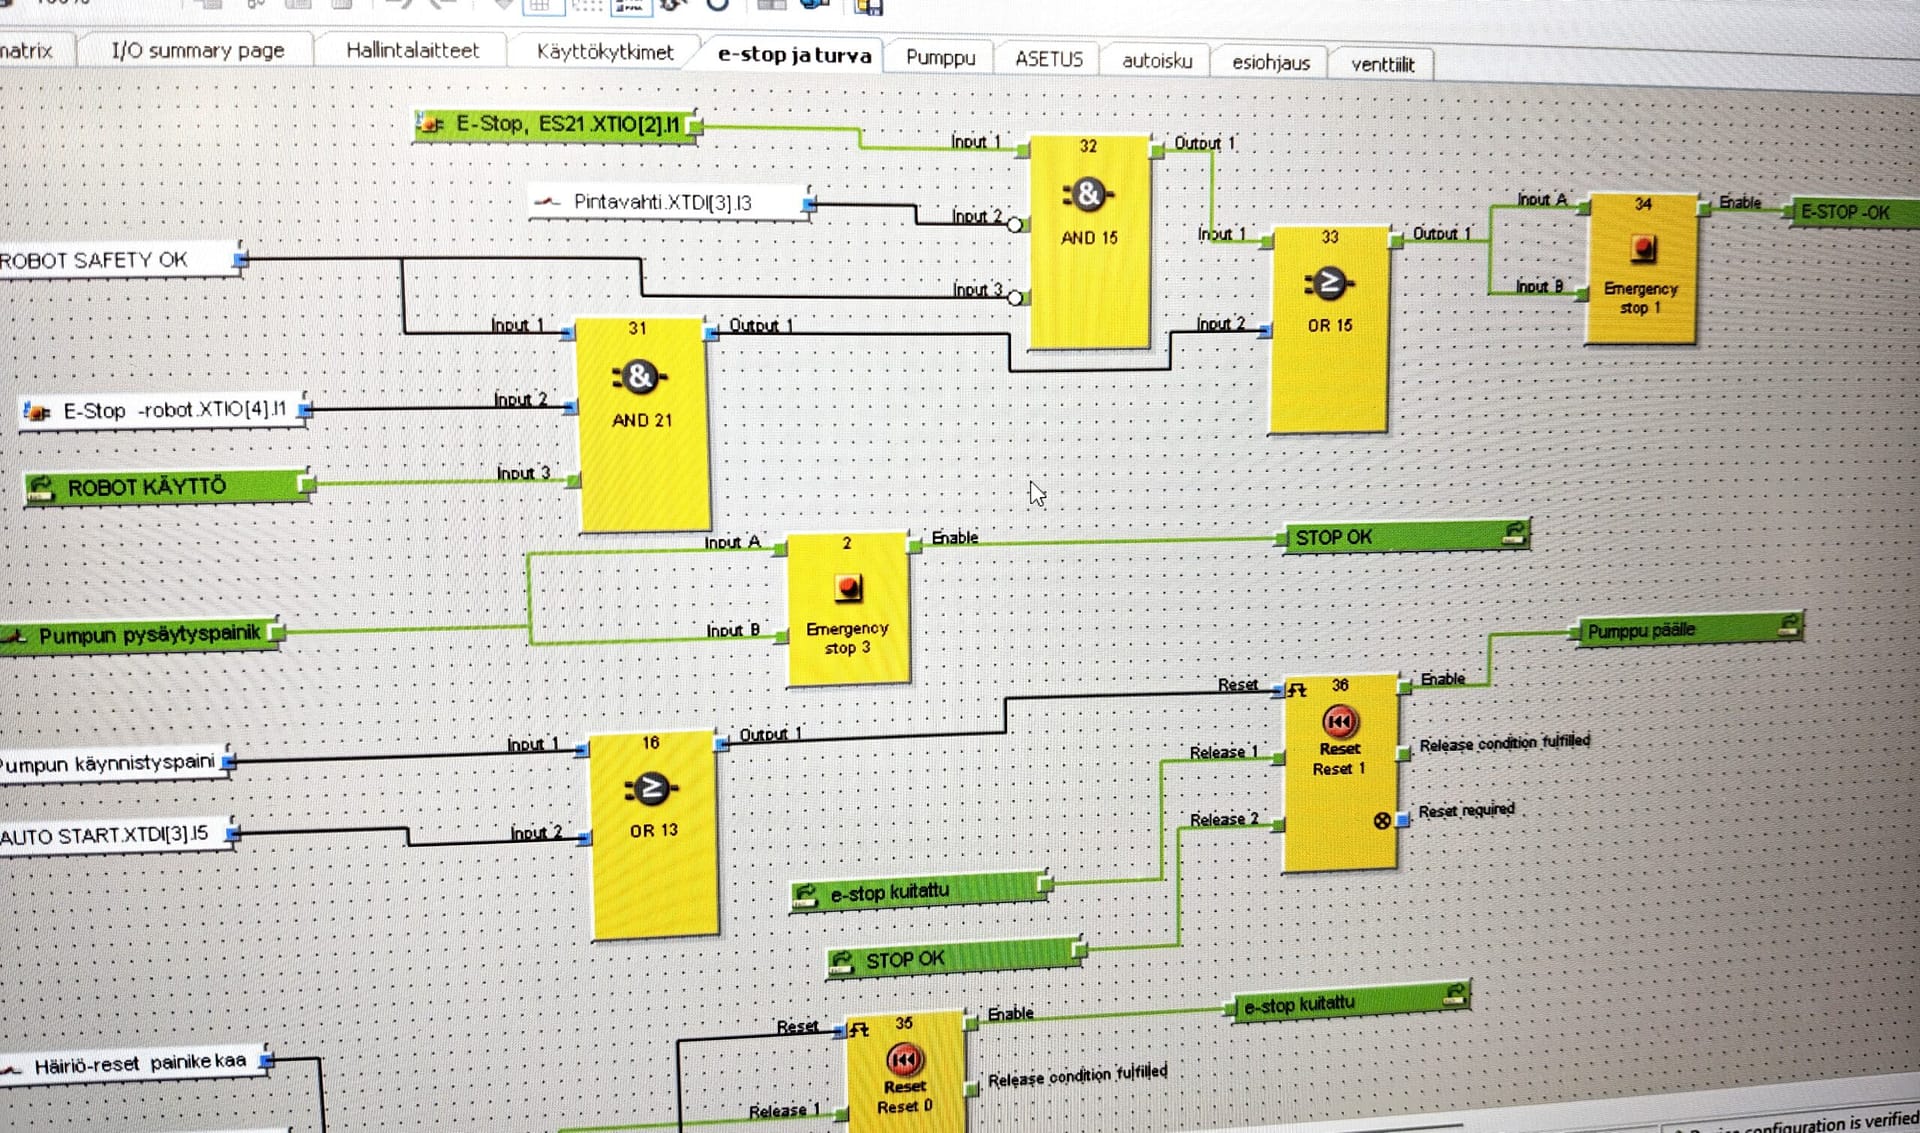
- Koneturvallisuuden asiantuntijuutta tarvitaan tilanteissa jossa konetta voidaan käyttää edellä mainituilla tavoilla, joten käyttötavat tulee varmistaa ja riskit tulee arvioida huolellisesti.
Kuvat
Videot
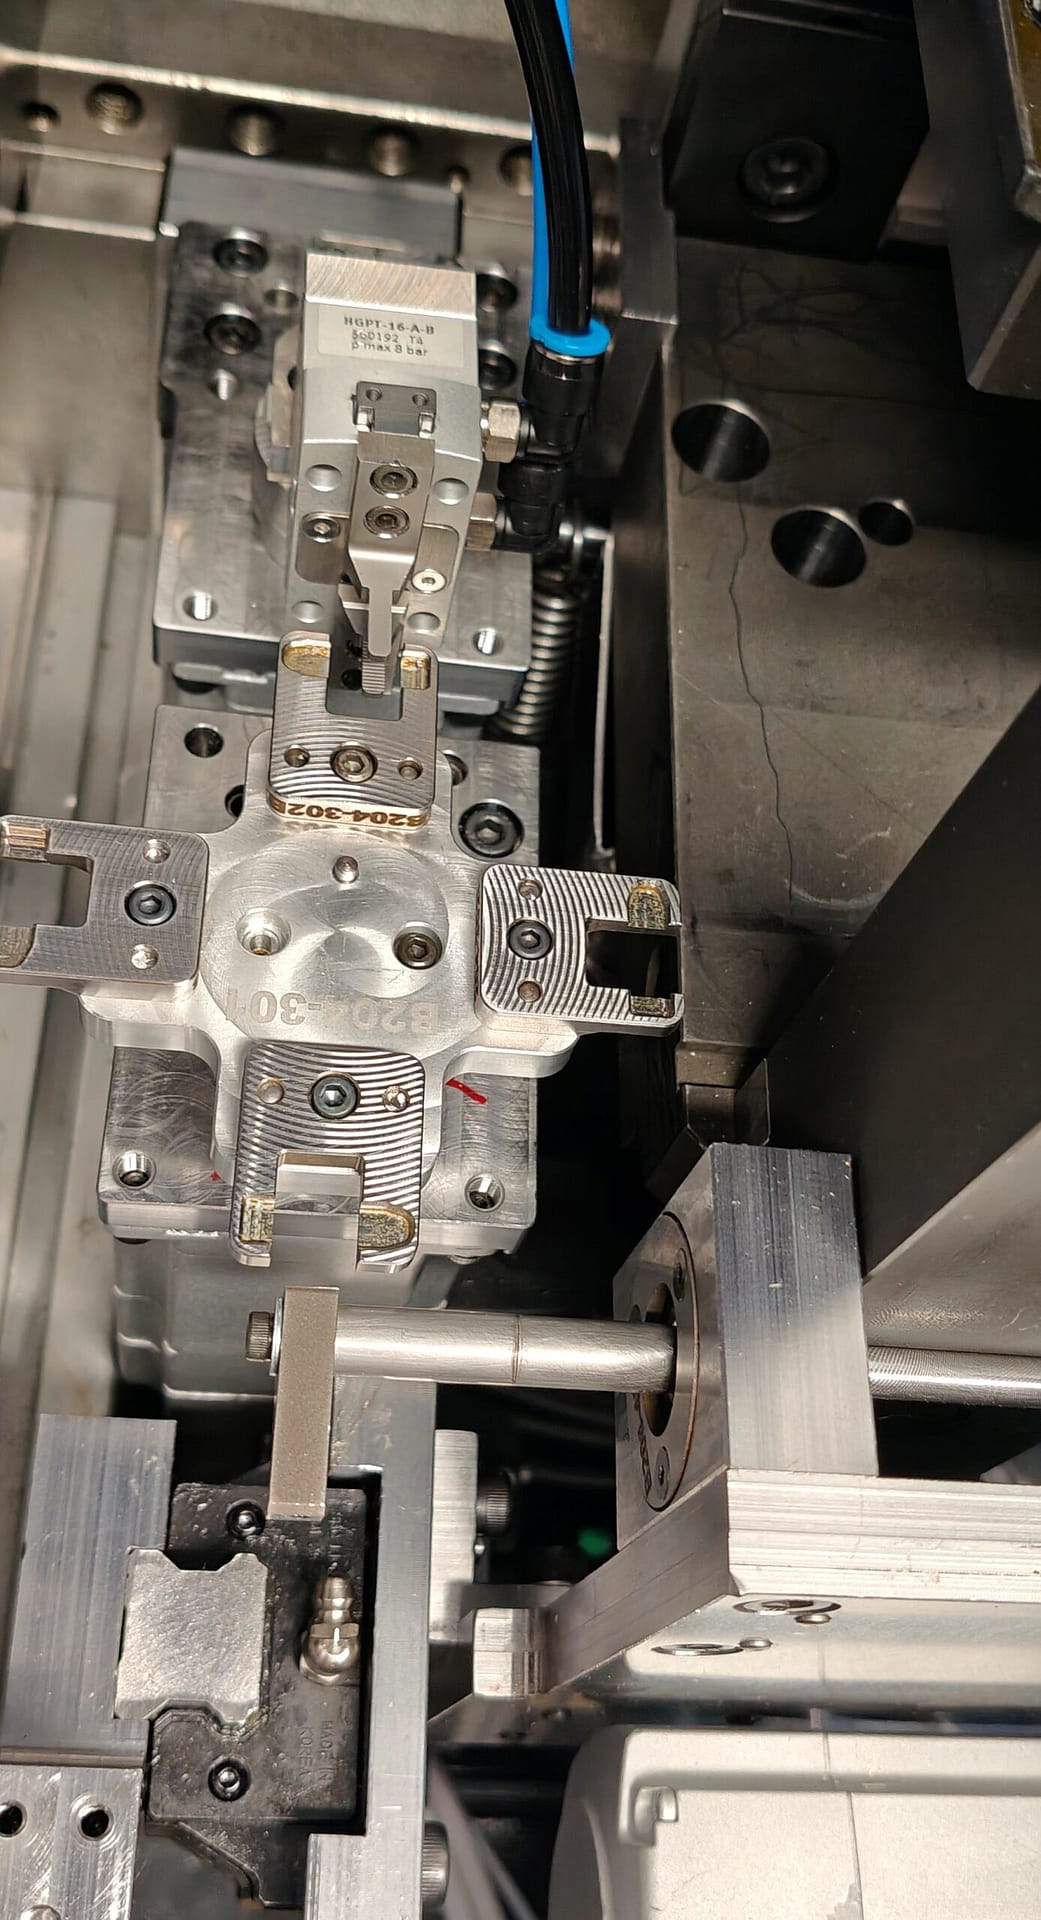
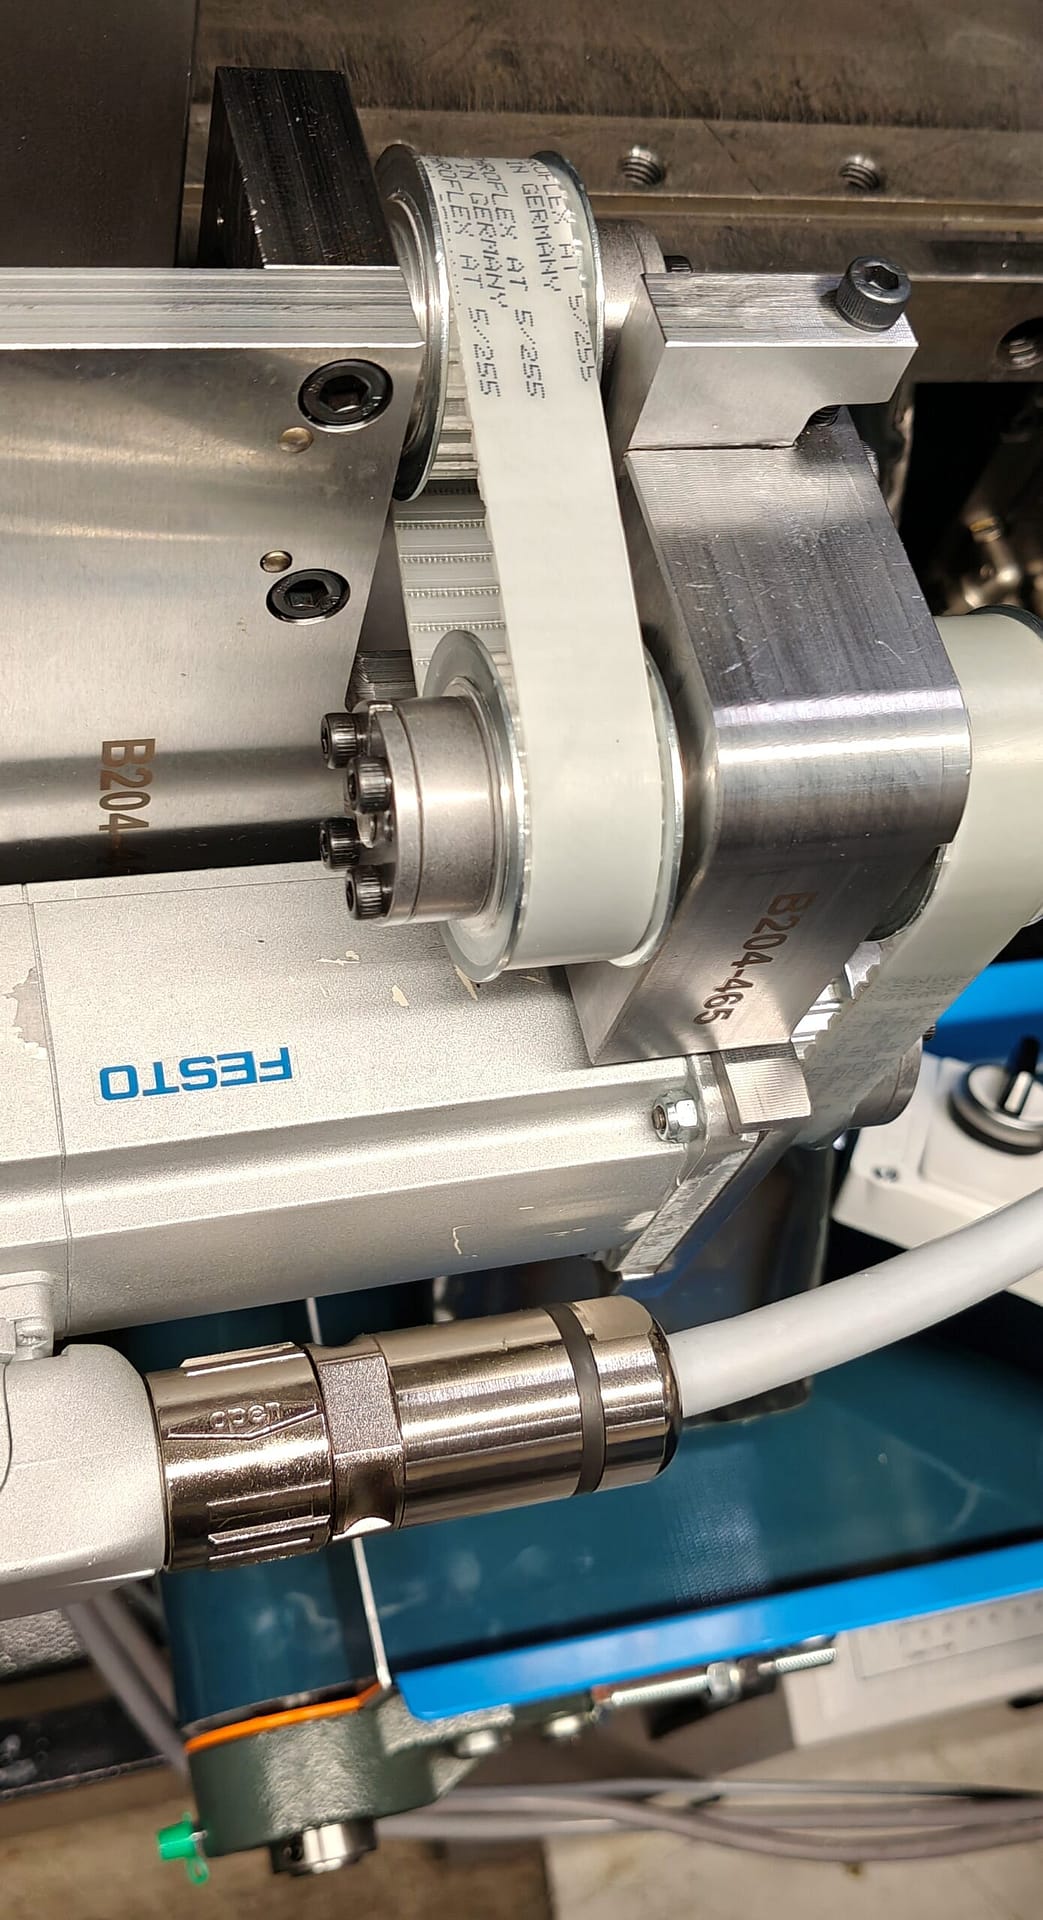
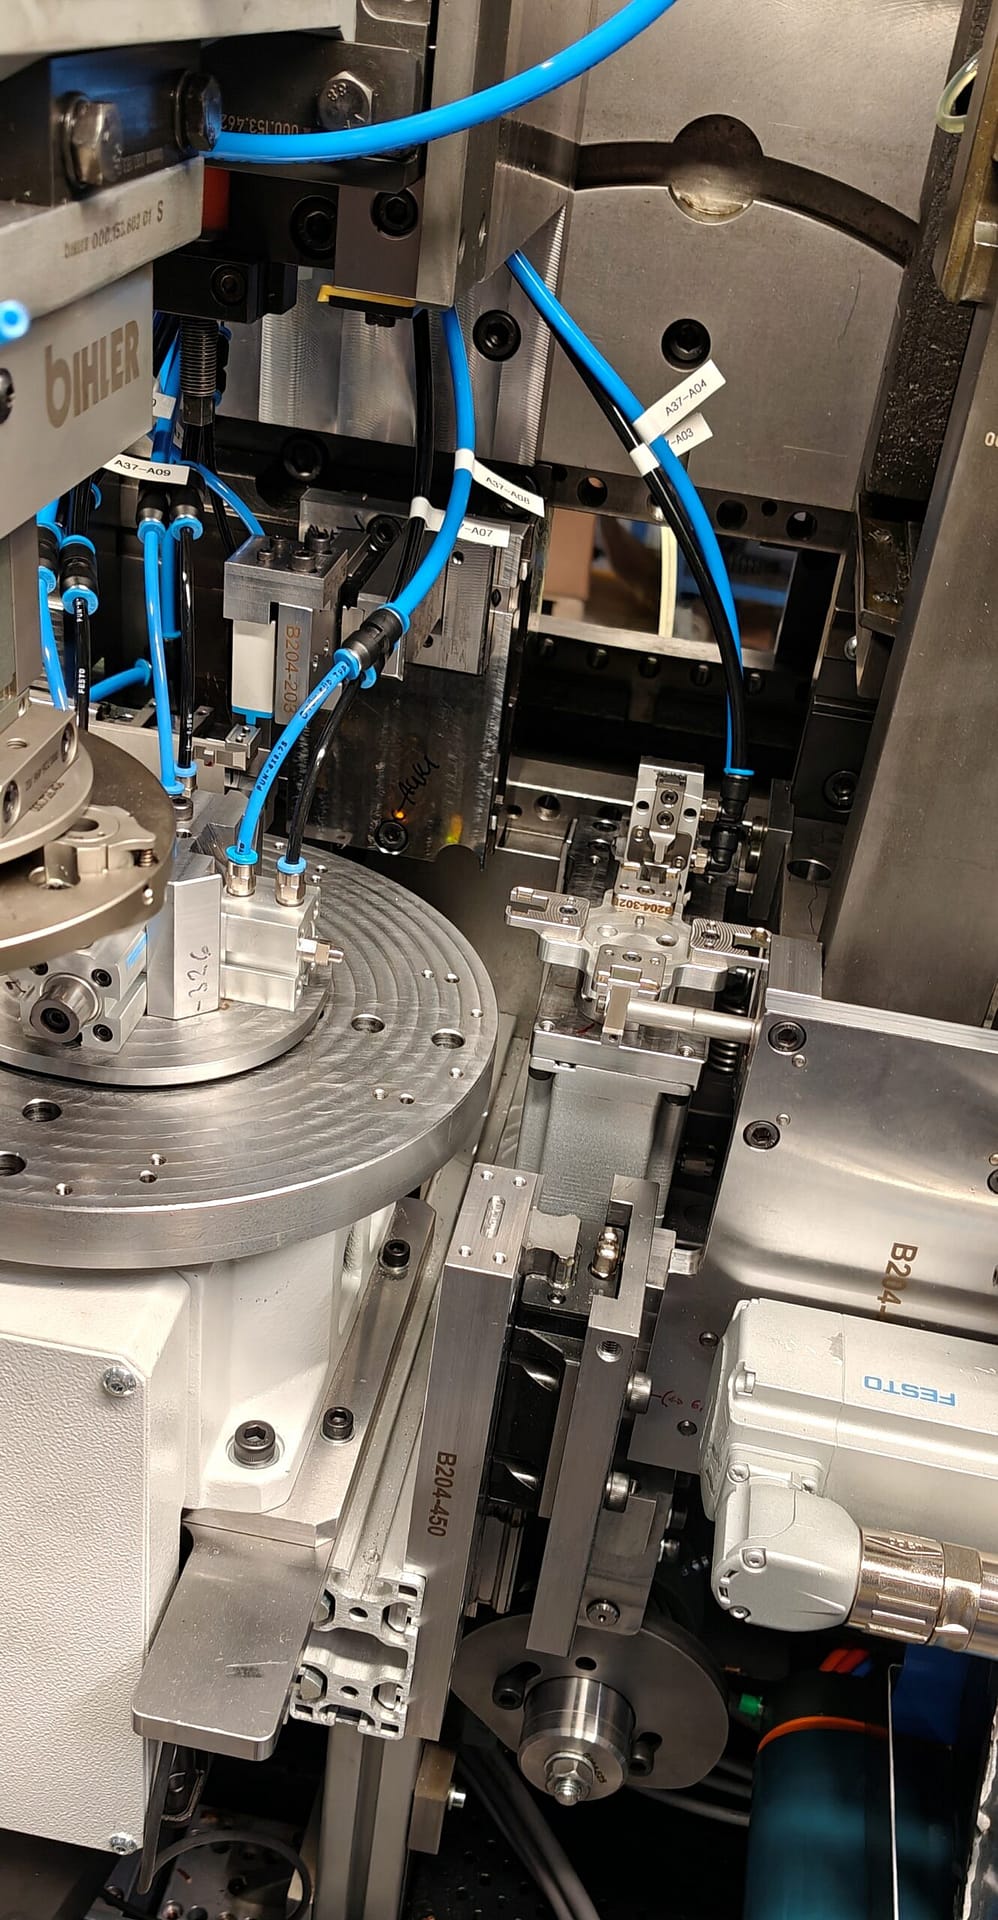
Case Bihler – kääntöpöytä joka tehtiin osana suuremman koneen kappaleenkäsittelylaitteistoa seuraavasti:
- Indeksipöytä, joka paikoitetaan 4 eri asentoon (Siemens ohjain – WEISS indeksipöytä)
- Kolme erilaista servomoottoria kiinnitettyinä asiakkaan valmistamiin mekanismeihin, joilla kappale asetetaan, poistetaan tai sen asentoa vaihdetaan.
- (FESTO servomoottorit ja ohjaimet)
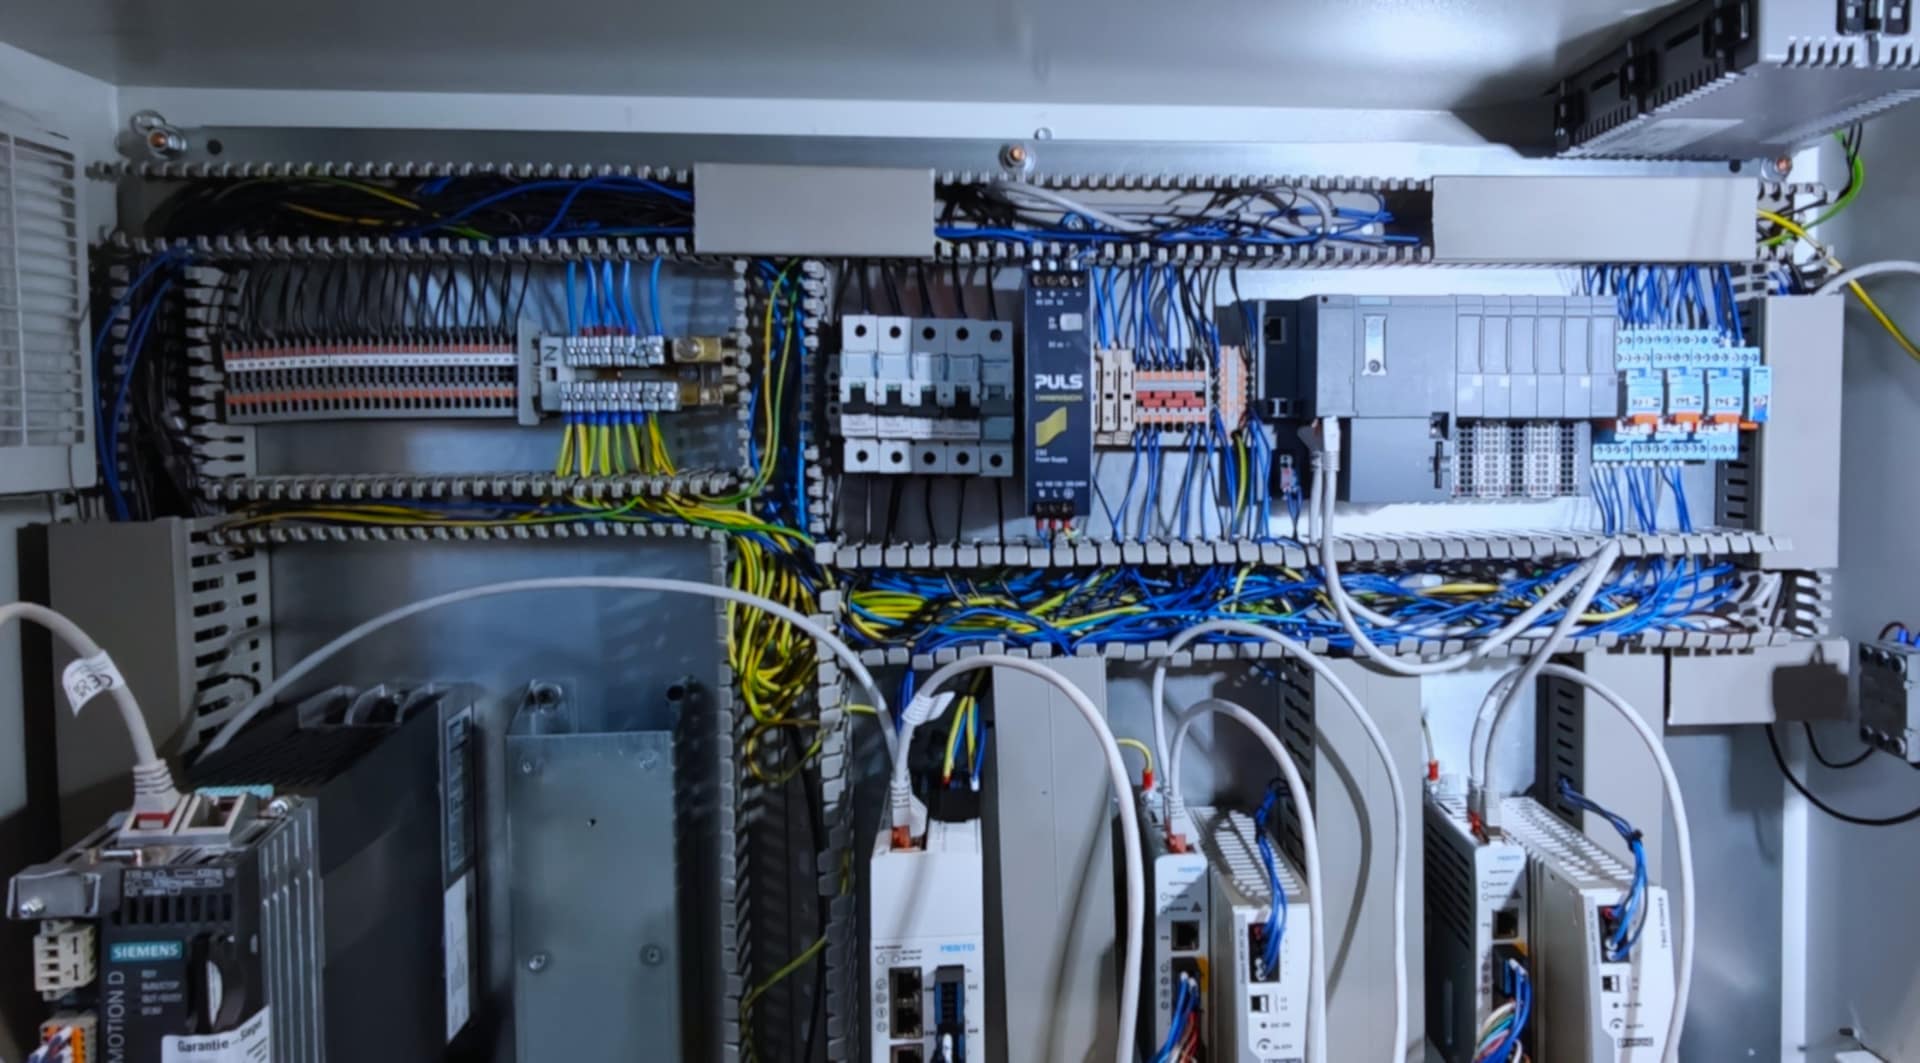
- Ohjaus toteutettiin Siemens S7-1200 logiikalla ja Siemens näyttöpaneelilla
Ohjaukselle rakennettiin oma keskus, johon sijoitettiin ohjauslaitteet ja koneen oman ohjauksen liittämiseen tarvittavat komponentit.
- Tehtiin kättelyt kumpaankin koneeseen.
Kokoonpano toimii itsenäisesti osana konetta joka ohjaa sen toimintaa.